

ControllabilityGramian
状態空間モデル ssm の可制御性グラミアンを与える.
詳細とオプション
- 状態空間モデル ssm はStateSpaceModel[{a,b,…}]で与えられる.ただし,a と b は連続時間系あるいは離散時間系の状態行列および入力行列を表す.
-
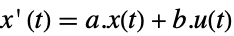
連続時間系 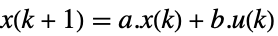
離散時間系 - 可制御性グラミアン
-
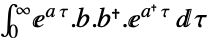
連続時間系 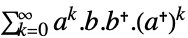
離散時間系 - 漸近的に安定した系では,グラミアン
 はリャプノフ(Lyapunov)方程式の解として計算できる.
-
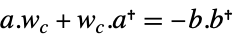
連続時間系 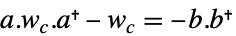
離散時間系 - ディスクリプタ行列があるStateSpaceModelについて,ControllabilityGramianは行列のペア{wcs,wcf}を返す.ただし,wcsは遅い部分系に関連しており,wcfは速い部分系に関連している.
- 可制御性グラミアンは,ある λ についてDet[λ e-a]≠0であるディスクリプタ系についてのみ存在する.
例題
すべて開く すべて閉じる例 (1)
スコープ (4)
ControllabilityGramian[StateSpaceModel[{{{0, -1, 1}, {1, -1, -1}, {-2, 0, -1}}, {{-2}, {-2}, {-2}}, {{1, 1, -2}}, {{0}}},
SamplingPeriod -> None, SystemsModelLabels -> None]]ControllabilityGramian[StateSpaceModel[{{{0.9512, 0}, {0, 0.9048}}, {{4.88, 4.88}, {-0.019, 0.0095}}, {{0.01, 0}, {0, 1}},
{{0, 0}, {0, 0}}}, SamplingPeriod -> 2, SystemsModelLabels -> None]]ControllabilityGramian[StateSpaceModel[{{{-1, a}, {-a, -1}}, {{1}, {a}}},
SamplingPeriod -> None, SystemsModelLabels -> None]];Simplify[%, a∈Reals]ControllabilityGramian[StateSpaceModel[{{{-3, 0, 0}, {0, 1, 0}, {0, 0, 1}}, {{1}, {0}, {2}}, {{1, 1, 1}}, {{0}},
{{1, 0, 0}, {0, 0, 1}, {0, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None]]アプリケーション (1)
特性と関係 (7)
ssm = StateSpaceModel[{{{0, 1}, {-10, -11}}, {{0}, {1}}, {{5, 1}}, {{0}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];Dimensions /@ {ControllabilityGramian[ssm], First[Normal[ssm]]}可制御性グラミアンがフルランクの場合,その系は可制御である:
ssm = StateSpaceModel[{{{-3, 0}, {1, -5}}, {{-2}, {0}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];{ControllableModelQ[ssm], MatrixRank[ControllabilityGramian[ssm]] == 2}ssm = StateSpaceModel[{{{-5/2, 1/2}, {1/2, -5/2}}, {{1}, {-1}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];{ControllableModelQ[ssm], MatrixRank[ControllabilityGramian[ssm]] == 2}可制御で漸近的に安定した系の可制御性グラミアンは対称かつ正定値である:
ControllabilityGramian[StateSpaceModel[{{{-3, 0}, {0, -5}}, {{-1}, {-1}}}, SamplingPeriod -> None,
SystemsModelLabels -> None]]SymmetricMatrixQ[%] && PositiveDefiniteMatrixQ[%]漸近的に安定した系の可制御性グラミアンは対応するリャプノフ方程式を満足する:
ssm = StateSpaceModel[{{{-0.5, 0}, {0, -1}}, {{0.5}, {1}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];{Subscript[a, c], Subscript[b, c]} = Normal[ssm][[1 ;; 2]];Chop[ControllabilityGramian[ssm] -
LyapunovSolve[Subscript[a, c], -Subscript[b, c].Subscript[b, c]]]Subscript[ssm, 1] = StateSpaceModel[{{{0.85, -0.56, 0.22}, {0.2, 0.11, 1}, {-0.25, 0.5, 0}}, {{1}, {0}, {0}}},
SamplingPeriod -> 0.1, SystemsModelLabels -> None];{Subscript[a, d], Subscript[b, d]} = Normal[Subscript[ssm, 1]][[1 ;; 2]];Chop[ControllabilityGramian[Subscript[ssm, 1]] - DiscreteLyapunovSolve[Subscript[a, d], -Subscript[b, d].Subscript[b, d]]]ssm = StateSpaceModel[{{{-1, -1}, {1, -1}}, {{1}, {0}}, {{1, 0}}, {{0}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];ControllabilityGramian[ssm] == ObservabilityGramian[DualSystemsModel[ssm]]Subscript[ssm, 1] = StateSpaceModel[{{{1, 0, 0}, {0, -3, 0}, {0, 0, -2}}, {{0}, {1}, {0}}, {{1, 3, -2}}, {{0}},
{{0, 0, 0}, {0, 3, 0}, {1, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None];
gramians = ControllabilityGramian[Subscript[ssm, 1]];系は,総和が正定値であるとき,かつそのときに限り,完全に可制御である:
PositiveDefiniteMatrixQ[Plus@@gramians]ControllableModelQ[Subscript[ssm, 1]]Subscript[ssm, 2] = StateSpaceModel[{{{1, 0, 0}, {0, -3, 0}, {0, 0, -2}}, {{1}, {1}, {0}}, {{1, 3, -2}}, {{0}},
{{0, 0, 0}, {0, 3, 0}, {1, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None];PositiveDefiniteMatrixQ[Plus@@ControllabilityGramian[Subscript[ssm, 2]]]ControllableModelQ[Subscript[ssm, 2]]速い部分系グラミアンと遅い部分系グラミアンは,クロネッカー(Kronecker)分解から計算される:
ssm = StateSpaceModel[{{{-1, 0, 0}, {0, -1, 1}, {0, 0, 1}}, {{1}, {0}, {5}}, {{1, 1, 1}}, {{0}},
{{1, 0, 0}, {0, 0, 1}, {0, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None];{{p, q}, kssm} = KroneckerModelDecomposition[ssm]{slowssm, fastssm} = {SystemsModelExtract[kssm, All, All, 1], SystemsModelExtract[kssm, All, All, {2, 3}]}{slowgramian, zeromat} = ControllabilityGramian[slowssm]{zeromat, fastgramian} = ControllabilityGramian[fastssm]クロネッカー変換を逆にすると,もとの系のグラミアンが得られる:
Inverse[p].PadRight[slowgramian, {3, 3}].Inverse[p]//MatrixFormInverse[p].PadLeft[fastgramian, {3, 3}].Inverse[p]//MatrixForm以下は,直接ControllabilityGramianを使った場合と同じ結果を返す:
MatrixForm /@ ControllabilityGramian[ssm]
テキスト
Wolfram Research (2010), ControllabilityGramian, Wolfram言語関数, https://reference.wolfram.com/language/ref/ControllabilityGramian.html (2012年に更新).
CMS
Wolfram Language. 2010. "ControllabilityGramian." Wolfram Language & System Documentation Center. Wolfram Research. Last Modified 2012. https://reference.wolfram.com/language/ref/ControllabilityGramian.html.
APA
Wolfram Language. (2010). ControllabilityGramian. Wolfram Language & System Documentation Center. Retrieved from https://reference.wolfram.com/language/ref/ControllabilityGramian.html