ControllabilityGramian


ControllabilityGramian
给出状态空间模型 ssm 的可控性格拉姆矩阵.
更多信息和选项
- 状态空间模型 ssm 可以以 StateSpaceModel[{a,b,…}] 形式给出,其中 a 和 b 表示连续或离散时间系统的状态和输入矩阵:
-
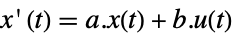
连续时间系统 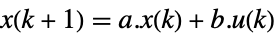
离散时间系统 - 可控性格拉姆矩阵:
-
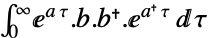
连续时间系统 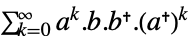
离散时间系统 - 对于渐近稳定系统,格拉姆
 可以计算为李雅普诺夫(Lyapunov)方程的解:
-
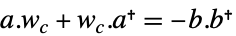
连续时间系统 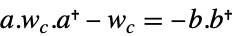
离散时间系统 - 对于具有描述符矩阵的 StateSpaceModel,ControllabilityGramian 返回一个矩阵对 {wcs,wcf},其中 wcs 与慢速子系统相关联,而 wcf 与快速子系统相关联.
- 只有当描述符系统对于某个 λ 有 Det[λ e-a]≠0 成立时,可控性格拉姆矩阵存在.
范例
打开所有单元 关闭所有单元基本范例 (1)
范围 (4)
ControllabilityGramian[StateSpaceModel[{{{0, -1, 1}, {1, -1, -1}, {-2, 0, -1}}, {{-2}, {-2}, {-2}}, {{1, 1, -2}}, {{0}}},
SamplingPeriod -> None, SystemsModelLabels -> None]]ControllabilityGramian[StateSpaceModel[{{{0.9512, 0}, {0, 0.9048}}, {{4.88, 4.88}, {-0.019, 0.0095}}, {{0.01, 0}, {0, 1}},
{{0, 0}, {0, 0}}}, SamplingPeriod -> 2, SystemsModelLabels -> None]]ControllabilityGramian[StateSpaceModel[{{{-1, a}, {-a, -1}}, {{1}, {a}}},
SamplingPeriod -> None, SystemsModelLabels -> None]];Simplify[%, a∈Reals]ControllabilityGramian[StateSpaceModel[{{{-3, 0, 0}, {0, 1, 0}, {0, 0, 1}}, {{1}, {0}, {2}}, {{1, 1, 1}}, {{0}},
{{1, 0, 0}, {0, 0, 1}, {0, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None]]应用 (1)
属性和关系 (7)
ssm = StateSpaceModel[{{{0, 1}, {-10, -11}}, {{0}, {1}}, {{5, 1}}, {{0}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];Dimensions /@ {ControllabilityGramian[ssm], First[Normal[ssm]]}ssm = StateSpaceModel[{{{-3, 0}, {1, -5}}, {{-2}, {0}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];{ControllableModelQ[ssm], MatrixRank[ControllabilityGramian[ssm]] == 2}ssm = StateSpaceModel[{{{-5/2, 1/2}, {1/2, -5/2}}, {{1}, {-1}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];{ControllableModelQ[ssm], MatrixRank[ControllabilityGramian[ssm]] == 2}一个可控的和渐近稳定系统的可控性格拉姆矩阵是对称的和正定的:
ControllabilityGramian[StateSpaceModel[{{{-3, 0}, {0, -5}}, {{-1}, {-1}}}, SamplingPeriod -> None,
SystemsModelLabels -> None]]SymmetricMatrixQ[%] && PositiveDefiniteMatrixQ[%]渐近稳定系统的可控性格拉姆矩阵满足相应的李雅普诺夫(Lyapunov)方程:
ssm = StateSpaceModel[{{{-0.5, 0}, {0, -1}}, {{0.5}, {1}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];{Subscript[a, c], Subscript[b, c]} = Normal[ssm][[1 ;; 2]];Chop[ControllabilityGramian[ssm] -
LyapunovSolve[Subscript[a, c], -Subscript[b, c].Subscript[b, c]]]Subscript[ssm, 1] = StateSpaceModel[{{{0.85, -0.56, 0.22}, {0.2, 0.11, 1}, {-0.25, 0.5, 0}}, {{1}, {0}, {0}}},
SamplingPeriod -> 0.1, SystemsModelLabels -> None];{Subscript[a, d], Subscript[b, d]} = Normal[Subscript[ssm, 1]][[1 ;; 2]];Chop[ControllabilityGramian[Subscript[ssm, 1]] - DiscreteLyapunovSolve[Subscript[a, d], -Subscript[b, d].Subscript[b, d]]]ssm = StateSpaceModel[{{{-1, -1}, {1, -1}}, {{1}, {0}}, {{1, 0}}, {{0}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];ControllabilityGramian[ssm] == ObservabilityGramian[DualSystemsModel[ssm]]ssm = StateSpaceModel[{{{-1, -1}, {1, -1}}, {{1}, {0}}, {{1, 0}}, {{0}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];PositiveDefiniteMatrixQ[Plus@@gramians]ControllableModelQ[Subscript[ssm, 1]]Subscript[ssm, 2] = StateSpaceModel[{{{1, 0, 0}, {0, -3, 0}, {0, 0, -2}}, {{1}, {1}, {0}}, {{1, 3, -2}}, {{0}},
{{0, 0, 0}, {0, 3, 0}, {1, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None];PositiveDefiniteMatrixQ[Plus@@ControllabilityGramian[Subscript[ssm, 2]]]ControllableModelQ[Subscript[ssm, 2]]快速与慢速子系统的格拉姆矩阵由克罗内克(Kronecker)分解计算得到:
ssm = StateSpaceModel[{{{-1, 0, 0}, {0, -1, 1}, {0, 0, 1}}, {{1}, {0}, {5}}, {{1, 1, 1}}, {{0}},
{{1, 0, 0}, {0, 0, 1}, {0, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None];{{p, q}, kssm} = KroneckerModelDecomposition[ssm]ssm = StateSpaceModel[{{{-1, 0, 0}, {0, -1, 1}, {0, 0, 1}}, {{1}, {0}, {5}}, {{1, 1, 1}}, {{0}},
{{1, 0, 0}, {0, 0, 1}, {0, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None];{slowssm, fastssm} = {SystemsModelExtract[kssm, All, All, 1], SystemsModelExtract[kssm, All, All, {2, 3}]}{slowgramian, zeromat} = ControllabilityGramian[slowssm]{zeromat, fastgramian} = ControllabilityGramian[fastssm]Inverse[p].PadRight[slowgramian, {3, 3}].Inverse[p]//MatrixFormInverse[p].PadLeft[fastgramian, {3, 3}].Inverse[p]//MatrixForm这与直接使用 ControllabilityGramian 所得到的结果相同:
MatrixForm /@ ControllabilityGramian[ssm]
Wolfram Research (2010),ControllabilityGramian,Wolfram 语言函数,https://reference.wolfram.com/language/ref/ControllabilityGramian.html (更新于 2012 年).
文本
Wolfram Research (2010),ControllabilityGramian,Wolfram 语言函数,https://reference.wolfram.com/language/ref/ControllabilityGramian.html (更新于 2012 年).
CMS
Wolfram 语言. 2010. "ControllabilityGramian." Wolfram 语言与系统参考资料中心. Wolfram Research. 最新版本 2012. https://reference.wolfram.com/language/ref/ControllabilityGramian.html.
APA
Wolfram 语言. (2010). ControllabilityGramian. Wolfram 语言与系统参考资料中心. 追溯自 https://reference.wolfram.com/language/ref/ControllabilityGramian.html 年