ObservabilityGramian
ObservabilityGramian[ssm]
状態空間モデル ssm の可観測性グラミアンを与える.
詳細とオプション
- 状態空間モデル ssm はStateSpaceModel[{a,b,c,d}]として与えられる.ただし,a,b,c,d は連続時間系あるいは離散時間系のどちらかにおける状態,入力,出力,伝送の各行列を表す.
-
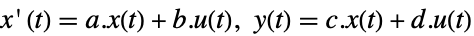
連続時間系 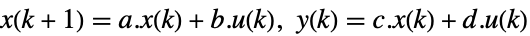
離散時間系 - 可観測性グラミアン
-
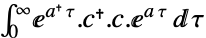
連続時間系 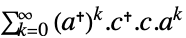
離散時間系 - 漸近的に安定した系では,グラミアン
 はリャプノフ(Lyapunov)方程式の解として計算できる.
-
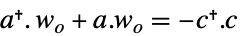
連続時間系 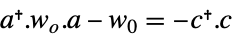
離散時間系 - ディスクリプタ行列があるStateSpaceModelについて,ObservabilityGramianは行列のペア{wos,wof}を返す.ただし,wos た遅い部分系に関連しており,wof は速い部分系に関連している.
- 可観測性グラミアンはあるλについてDet[λ e-a]≠0であるディスクリプタ系についてのみ存在する.
例題
すべて開く すべて閉じる例 (1)
スコープ (4)
ObservabilityGramian[StateSpaceModel[{{{-0.5, -0.5, 0}, {0.5, -0.5, 0}, {0, 0, -1}}, {{0}, {0}, {1}}, {{1, 2, 1}},
{{0}}}, SamplingPeriod -> None, SystemsModelLabels -> None]]ObservabilityGramian[StateSpaceModel[{{{0.9512, 0}, {0, 0.9048}}, {{4.88, 4.88}, {-0.019, 0.0095}}, {{0.01, 0}, {0, 1}},
{{0, 0}, {0, 0}}}, SamplingPeriod -> 5, SystemsModelLabels -> None]]ObservabilityGramian[StateSpaceModel[{{{-a, 0}, {0, -a}}, {{1}, {1}}, {{1, 1}}, {{0}}},
SamplingPeriod -> None, SystemsModelLabels -> None]];
FunctionExpand[%, a∈Reals]ObservabilityGramian[StateSpaceModel[{{{-3, 0, 0}, {0, 1, 0}, {0, 0, 1}}, {{1}, {0}, {2}}, {{1, 4, 0}}, {{0}},
{{1, 0, 0}, {0, 0, 1}, {0, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None]]アプリケーション (1)
特性と関係 (7)
ssm = StateSpaceModel[{{{-5, -0.9, 0}, {0.9, -5, 0}, {0, 0, -3}}, {{1}, {0}, {-1}}, {{1, 0, -1}}, {{0}}},
 SamplingPeriod -> None, SystemsModelLabels -> None];
ObservabilityGramian[ssm] == ControllabilityGramian[DualSystemsModel[ssm]]Dimensions@ObservabilityGramian[StateSpaceModel[{{{0, 1}, {-Subscript[a, 2], -Subscript[a, 1]}},
{{0}, {1}}, {{1, 0}}, {{0}}}, SamplingPeriod -> None, SystemsModelLabels -> None]]可観測性グラミアンがフルランクの場合,その系は可観測である:
ssm = StateSpaceModel[{{{-1, 0}, {0, -4}}, {{1}, {3}}, {{1, 0}}, {{0}}}, SamplingPeriod -> None,
 SystemsModelLabels -> None];
{ObservableModelQ[ssm], MatrixRank[ObservabilityGramian[ssm]] == 2}
可観測で漸近的に安定した系の可観測性グラミアンは対称かつ正定値である:
ObservabilityGramian[StateSpaceModel[{{{-3, 0}, {0, -2}}, {{1}, {-1}}, {{1, 1}}, {{0}}}, SamplingPeriod -> None,
 SystemsModelLabels -> None]];
SymmetricMatrixQ[%] && PositiveDefiniteMatrixQ[%]
連続時間(離散時間)系の可観測性グラミアンは連続(離散)リャプノフ方程式を満足する:
{aa, bb, cc} = {{{-3, 1}, {-5, 0}}, {{1}, {5}}, {{1, 0}}};
ssm = StateSpaceModel[{aa, bb, cc}];Chop[ObservabilityGramian[ssm] - LyapunovSolve[aa, -cc.cc]]{aa, bb, cc} = {{{0, 1, 0}, {0, 0, 1}, {0.1054, -1.0183, 1.9052}},
{{0}, {0}, {1}}, {{0.002664, 0.01983, 0.0080859}}};
ssm = StateSpaceModel[{aa, bb, cc}, SamplingPeriod -> 1];Chop[ObservabilityGramian[ssm] - DiscreteLyapunovSolve[aa, -cc.cc]]Subscript[ssm, 1] = StateSpaceModel[{{{1, 0, 0}, {0, -3, 0}, {0, 0, -2}}, {{0}, {1}, {0}}, {{1, 3, 0}}, {{0}},
{{0, 0, 0}, {0, 3, 0}, {1, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None];
gramians = ObservabilityGramian[Subscript[ssm, 1]];これらの系は,総和が正定値であるときかつそのときに限り,完全に可観測である:
PositiveDefiniteMatrixQ[Plus@@gramians]ObservableModelQ[Subscript[ssm, 1]]Subscript[ssm, 2] = StateSpaceModel[{{{1, 0, 0}, {0, -3, 0}, {0, 0, -2}}, {{1}, {1}, {0}}, {{1, 3, -2}}, {{0}},
{{0, 0, 0}, {0, 3, 0}, {1, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None];PositiveDefiniteMatrixQ[Plus@@ObservabilityGramian[Subscript[ssm, 2]]]ObservableModelQ[Subscript[ssm, 2]]速い部分系と遅い部分系のグラミアンは,クロネッカー分解から計算される:
ssm = StateSpaceModel[{{{-1, 0, 0}, {0, -1, 1}, {0, 0, 1}}, {{1}, {1}, {1}}, {{1, 2, 5}}, {{0}},
{{1, 0, 0}, {0, 0, 1}, {0, 0, 0}}}, SamplingPeriod -> None, SystemsModelLabels -> None];{{p, q}, kssm} = KroneckerModelDecomposition[ssm]{slowssm, fastssm} = {SystemsModelExtract[kssm, All, All, 1], SystemsModelExtract[kssm, All, All, {2, 3}]}{slowgramian, zeromat} = ObservabilityGramian[slowssm]{zeromat, fastgramian} = ObservabilityGramian[fastssm]Inverse[p].PadRight[slowgramian, {3, 3}].Inverse[p]Inverse[p].PadLeft[fastgramian, {3, 3}].Inverse[p]これはObservabilityGramianを直接使った場合と同じ結果を与える:
ObservabilityGramian[ssm]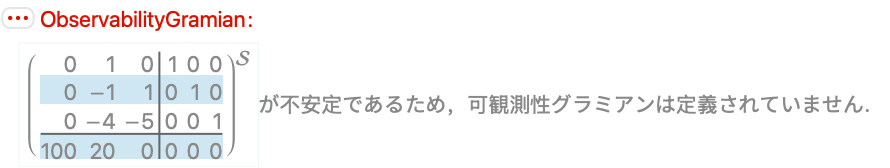
テキスト
Wolfram Research (2010), ObservabilityGramian, Wolfram言語関数, https://reference.wolfram.com/language/ref/ObservabilityGramian.html (2012年に更新).
CMS
Wolfram Language. 2010. "ObservabilityGramian." Wolfram Language & System Documentation Center. Wolfram Research. Last Modified 2012. https://reference.wolfram.com/language/ref/ObservabilityGramian.html.
APA
Wolfram Language. (2010). ObservabilityGramian. Wolfram Language & System Documentation Center. Retrieved from https://reference.wolfram.com/language/ref/ObservabilityGramian.html