LyapunovSolve[a,c]
行列リャプノフ(Lyapunov)方程式 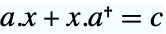 の解
 を求める.
LyapunovSolve[a,b,c]
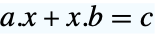 を解く.
LyapunovSolve[{a,d},c]
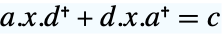 を解く.
LyapunovSolve[{a,d},{b,e},c]
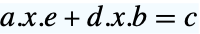 を解く.


LyapunovSolve
LyapunovSolve[a,c]
行列リャプノフ(Lyapunov)方程式 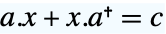 の解
 を求める.
LyapunovSolve[a,b,c]
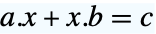 を解く.
LyapunovSolve[{a,d},c]
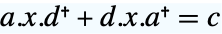 を解く.
LyapunovSolve[{a,d},{b,e},c]
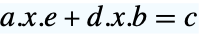 を解く.
詳細
- LyapunovSolveは連続時間のリャプノフとシルベスター(Sylvester)の方程式を解く.
- LyapunovSolve数値行列と記号行列の両方に使うことができる.
例題
すべて開く すべて閉じる例 (1)
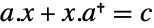
スコープ (7)
{a, c} = {(|    |    |
| -- | -- |
| -3 | 2  |
| -1 | -1 |), (|   |   |
| - | - |
| 1 | 0 |
| 0 | 1 |)};
LyapunovSolve[a, c]//MatrixForma.% + %.a - c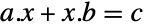
LyapunovSolve[(|    |    |   |
| -- | -- | - |
| -1 | 1  | 0 |
| -1 | -1 | 1 |
| 1  | 1  | 0 |), (|    |    |    |
| -- | -- | -- |
| -2 | 0  | 0  |
| 0  | -1 | 0  |
| 0  | 0  | -3 |), -(|    |    |    |
| -- | -- | -- |
| c1 | 0  | 0  |
| 0  | c2 | 0  |
| 0  | 0  | c3 |)]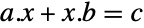
N@LyapunovSolve[a = (|   |   |   |   |
| - | - | - | - |
| 1 | 2 | 3 | 4 |
| 4 | 5 | 6 | 7 |
| 7 | 8 | 9 | 1 |
| 0 | 0 | 0 | 0 |), b = (|   |    |   |
| - | -- | - |
| 1 | -1 | 0 |
| 1 | 1  | 0 |
| 0 | 0  | 2 |), c = (|    |    |    |
| -- | -- | -- |
| 12 | 10 | 12 |
| 24 | 22 | 24 |
| 27 | 25 | 27 |
| 12 | 10 | 12 |)]//MatrixForm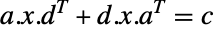
LyapunovSolve[{a = (|        |        |        |
| ------ | ------ | ------ |
| -0.49  | -0.371 | -0.193 |
| 0.967  | 0.87   | 0.134  |
| -0.464 | -0.86  | 0.204  |), d = (|        |         |        |
| ------ | ------- | ------ |
| 1.853  | -0.0728 | 0.5857 |
| 0.922  | 1.775   | -1.583 |
| -0.185 | -1.237  | -0.069 |)}, c = (|       |        |        |
| ----- | ------ | ------ |
| 0.014 | -0.259 | -0.117 |
| 0.418 | -0.202 | 0.484  |
| -0.2  | 0.44   | -0.074 |)]//MatrixForm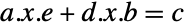
LyapunovSolve[{a = (|       |       |
| ----- | ----- |
| 1.543 | 0.566 |
| 1.795 | 1.361 |), d = (|       |       |
| ----- | ----- |
| 0.225 | 0.093 |
| 0.167 | 0.336 |)}, {b = (|       |       |
| ----- | ----- |
| 0.432 | 0.173 |
| 0.579 | 1.221 |), e = (|       |       |
| ----- | ----- |
| 2.561 | 2.719 |
| 1     | 1.47  |)}, c = (|       |       |
| ----- | ----- |
| 1.495 | 1.445 |
| 1.188 | 1.343 |)]//MatrixForm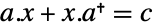
LyapunovSolve[(a), (c)]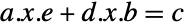
LyapunovSolve[{(a), (d)}, {(b), (e)}, (c)]アプリケーション (7)
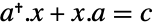 の解が負定値
 について正定値であるかどうかを確かめることで
 の安定性を検証する:
a = (| | | |
| ------- | ------- | ------- |
| -2.03 | -1.197 | -0.9514 |
| -0.1513 | -1.98 | 0.186 |
| 0.06049 | -0.6359 | -2.63 |);LyapunovSolve[a, -(| | | |
| - | - | - |
| 1 | 0 | 0 |
| 0 | 2 | 0 |
| 0 | 0 | 3 |)]//PositiveDefiniteMatrixQEigenvalues[a]a = (| | | |
| ------- | ------- | ------- |
| 1.29 | -0.2947 | 0.573 |
| -0.2275 | 1.036 | -0.3158 |
| 0.3037 | -0.5616 | 1.714 |);LyapunovSolve[a, -(| | | |
| - | - | - |
| 1 | 0 | 0 |
| 0 | 2 | 0 |
| 0 | 0 | 3 |)]//PositiveDefiniteMatrixQEigenvalues[a]{a, b} = {(| | |
| -- | -- |
| -1 | 1 |
| 1 | -2 |), (| |
| - |
| 1 |
| 0 |)};LyapunovSolve[a, -b.b]ControllabilityGramian[StateSpaceModel[{a, b}]]{a, c} = {(| | |
| ------- | ------- |
| -(7/40) | (3/40) |
| (3/40) | -(7/40) |), (1 1)};LyapunovSolve[a, -c.c]ObservabilityGramian[StateSpaceModel[{a, {{Subscript[b, 1]}, {Subscript[b, 2]}}, c}]]
{a, b, c} = {(| | | |
| -- | -- | -- |
| -1 | 2 | 3 |
| 0 | -2 | 2 |
| 0 | 0 | -3 |), (| | |
| - | - |
| 1 | 1 |
| 1 | 1 |
| 1 | 1 |), (| | | |
| - | - | - |
| 1 | 1 | 1 |
| 1 | 1 | 1 |)};x = LyapunovSolve[a, -b.b];h2norm = Sqrt[Tr[c.x.c]]//N{a, b} = {(| | | |
| -- | ---- | ---- |
| -3 | 0 | 0 |
| 0 | -0.5 | -0.1 |
| 0 | 0.1 | -0.5 |), (| | |
| - | - |
| 1 | 0 |
| 0 | 1 |
| 0 | 0 |)};poles = {-6, -3 - 0.2I, -3 + 0.2I};With[{kk = ConstantArray[1, {2, 3}], aa = DiagonalMatrix[poles]}, kk.Inverse[LyapunovSolve[a, -aa, b.kk]]]//ChopEigenvalues[a - b.%]多重入力多重出力の系の場合,フィードバックゲインは一意的ではない:
With[{kk = {{1, 0, 0}, {0, 1, 1}}, aa = DiagonalMatrix[poles]}, kk.Inverse[LyapunovSolve[a, -aa, b.kk]]]//ChopEigenvalues[a - b.%]StateSpaceModelの観測器を構築する:
{a, b, c} = {(| | |
| -- | -- |
| -1 | 3 |
| -3 | -1 |), (| |
| - |
| 1 |
| 0 |), (1 0)};ssm = StateSpaceModel[{a, b, c}]まず,リャプノフ方程式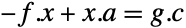 が非特異解を与えるような
 と
 を選ぶ:
f = (| | |
| -- | -- |
| -1 | 0 |
| 0 | -3 |);g = (| |
| - |
| 1 |
| 3 |);Subscript[x, L] = LyapunovSolve[-f, a, g.c]//N;
MatrixRank[Subscript[x, L]] == 2次に,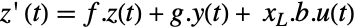 で
 となる観測器を構築する.ただし,
 は観測器の状態ベクトル,
 は出力,
 は入力,
 は推定状態ベクトルである:
obs = StateSpaceModel[{f, ArrayFlatten[{{g, Subscript[x, L].b}}], Inverse[Subscript[x, L]]}, SystemsModelLabels -> {{"y", "u"}, {"x1hat", "x2hat"}, {"z1", "z2"}}]UnitStep入力について,推定された状態軌跡を計算する:
y = OutputResponse[ssm, UnitStep[t], t];Overscript[x, ^ ] = OutputResponse[obs, Flatten@{y, UnitStep[t]}, t]UnitStep 入力について,実際の状態軌跡を計算する:
x = StateResponse[{ssm, {0.2, 0.1}}, UnitStep[t], t]{Plot[Evaluate[First /@ {x, Overscript[x, ^ ]}], {t, 0, 6}, PlotRange -> All, PlotLegends -> {"x1", "x1hat"}],
Plot[Evaluate[Last /@ {x, Overscript[x, ^ ]}], {t, 0, 6}, PlotRange -> All, PlotLegends -> {"x2", "x2hat"}]}特性と関係 (5)
負定値  を持つ方程式
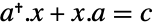 は,
 の固有値が閉左半平面にあるときかつそのときに限り一意的な正定値解を与える:
Subscript[a, unstable] = (| | |
| --- | ---- |
| 0.5 | 0.1 |
| 0 | -0.1 |);LyapunovSolve[Subscript[a, unstable], -(| | |
| - | - |
| 1 | 0 |
| 0 | 1 |)]//PositiveDefiniteMatrixQEigenvalues[Subscript[a, unstable]]Subscript[a, stable] = (| | |
| ------- | ------- |
| -1.0782 | -0.1956 |
| 0.3913 | -0.0217 |);LyapunovSolve[Subscript[a, stable], -(| | |
| - | - |
| 1 | 0 |
| 0 | 1 |)]//PositiveDefiniteMatrixQEigenvalues[Subscript[a, stable]]
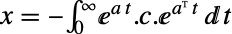
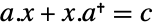
{a, c} = {(| | |
| -- | -- |
| -1 | 3 |
| 0 | -1 |), (| | |
| - | - |
| 1 | 0 |
| 0 | 1 |)};-Subsuperscript[∫, 0, ∞]MatrixExp[a t].c.MatrixExp[at]ⅆt//MatrixFormLyapunovSolve[a, c] == %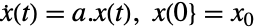
{a, q} = {(| | |
| -- | -- |
| -1 | 0 |
| 0 | -2 |), (| | |
| --- | - |
| 0.1 | 0 |
| 0 | 1 |)};s = LyapunovSolve[a, -q];Subscript[x, 0] = (| |
| -- |
| -1 |
| 1 |);
((1/2)Transpose[Subscript[x, 0]].s.Subscript[x, 0])[[1, 1]]((1/2)Subsuperscript[∫, 0, ∞](MatrixExp[a t].Subscript[x, 0]).q.(MatrixExp[a t].Subscript[x, 0]) ⅆt)[[1, 1]]
LyapunovSolve[a = (|    |    |   |
| -- | -- | - |
| 1  | 1  | 0 |
| -1 | -1 | 4 |
| 1  | 5  | 2 |), (|   |   |   |
| - | - | - |
| 0 | 0 | 0 |
| 0 | 0 | 0 |
| 0 | 0 | 0 |), (c = (|    |   |   |
| -- | - | - |
| 1  | 4 | 1 |
| 0  | 2 | 0 |
| -1 | 0 | 3 |))]//MatrixFormLyapunovSolveは同じ解を返す:
LinearSolve[a, c]//MatrixFormLinearSolveを使ってリャプノフ方程式 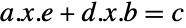 を解く:
{a, b, c, d, e} = {(| | |
| ------ | ------- |
| 0.6685 | 0.3482 |
| 0.154 | -0.7161 |), (| | |
| ------- | ------ |
| -0.1552 | 0.1178 |
| -0.9785 | 0.2884 |), (| | |
| ------- | ------- |
| 0.7412 | -0.9487 |
| -0.0326 | 0.3568 |), (| | |
| ------ | ------- |
| 0.8778 | 0.8733 |
| 0.3024 | -0.4085 |), (| | |
| ------- | ----- |
| 0.874 | 0.753 |
| -0.4265 | 0.758 |)};Partition[LinearSolve[KroneckerProduct[a, e] + KroneckerProduct[d, b], Flatten[c]], 2]LyapunovSolveは同じ解を与える:
LyapunovSolve[{a, d}, {b, e}, c]テキスト
Wolfram Research (2010), LyapunovSolve, Wolfram言語関数, https://reference.wolfram.com/language/ref/LyapunovSolve.html.
CMS
Wolfram Language. 2010. "LyapunovSolve." Wolfram Language & System Documentation Center. Wolfram Research. https://reference.wolfram.com/language/ref/LyapunovSolve.html.
APA
Wolfram Language. (2010). LyapunovSolve. Wolfram Language & System Documentation Center. Retrieved from https://reference.wolfram.com/language/ref/LyapunovSolve.html