

FeedbackLinearize
FeedbackLinearize[asys]
输入-输出通过状态变换和反馈线性化 AffineStateSpaceModel asys.
FeedbackLinearize[asys,{z,v}]
指明新状态 z 和新的控制输入 v.
FeedbackLinearize[asys,{z,v},"prop"]
计算属性 "prop".
更多信息和选项
- FeedbackLinearize 也叫做精确线性化.
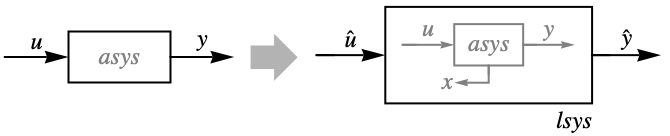
- FeedbackLinearize 将从非线性系统 asys 中构建线性系统 lsys,这样就可以用对线性系统 lsys 的线性控制设计技巧来控制非线性系统 asys.
- FeedbackLinearize 返回一个可用于提取基于反馈线性化分析和设计需求的属性的 LinearizingTransformationData 对象.
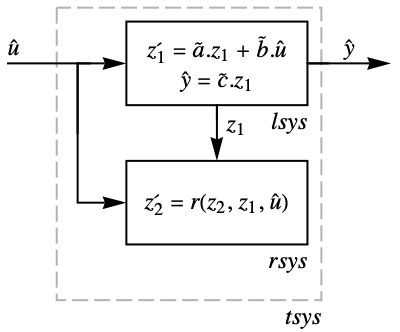
- 已变换系统 tsys 包含一个线性系统 lsys 和可能的一个需要稳定的有内部动力的剩余数系统 rsys,否则不可观测.
- 与已变换系统相关的属性包括:
-
"LinearSystem" 系统模型 lsys "ResidualSystem" 系统模型 rsys "TransformedSystem" 系统模型 tsys - 如果剩余数系统 rsys 是稳定的,通过设计一个对 lsys 的稳定控制器 cs 得到的闭环系统将是稳定的.
- 为了部署对原非线性系统 asys 的控制器,需要变换控制器 cs 来使用原始变量.
- 与原始坐标的控制器和估计器的变换相关的属性:
-
{"OriginalSystemController",cs} 原始坐标系中的控制器 cs {"OriginalSystemEstimator",es}  和
 的估计器
{"ClosedLoopSystem",cs} 原始坐标系中的闭环系统 {"OriginalSystemFullController",cs} 原始坐标系中 cs 的系统模型 - 反馈线性化更细致的属性也是可用的, 这些属性可用于部署可选择的控制器、估计器等的模拟和实现.
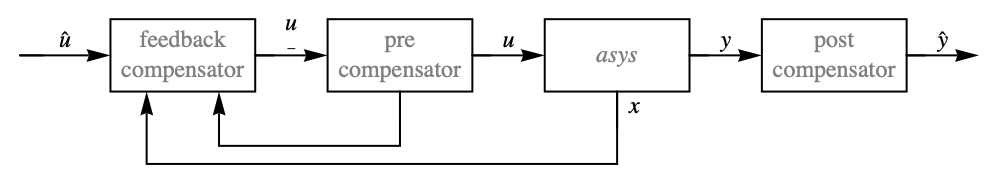
- 系统 asys
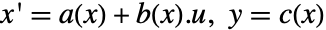 与反馈补偿器、前置补偿器和后置补偿器相连接来给出一个修正系统
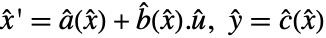 ,其中 where
 是修正输入、
 是由
 和可能额外补偿状态构成的状态向量而
 是修正输出.
- 反馈补偿器本质上是由
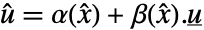 给出的
 和
 之间的转换,其中
 是去耦矩阵.
- 补偿器属性包括:
-
"FeedbackCompensator" 从  到
 的系统模型
"InverseFeedbackCompensator" 从  到
 的系统模型
"InverseFeedbackTransformation" 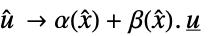 规则列表
"DecouplingMatrix" 矩阵 
"PreCompensator" 从  到
 的系统模型
"PostCompensator" 从  到
 的系统模型
- 为了得到一个显性线性系统 lsys 和可能的剩余数系统 rsys,需要执行一个状态变换
 .
- 与状态变换和零动态相关的属性包括:
-
"InverseStateTransformation"  规则列表
"ZeroDynamicsSystem" 系统模型 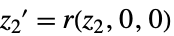
"ZeroDynamicsManifold" rsys 状态演变上的增多 - FeedbackLinearize 采用有如下设置的 Method 选项:
-
Automatic 自动裁决方法(默认) "Identity" 应用有恒等变换的恒等反馈 "Burnovsky" 以 Burnovsky 形式返回 lsys
范例
打开所有单元 关闭所有单元基本范例 (1)
ℱ = FeedbackLinearize[AffineStateSpaceModel[{{0, Subscript[x, 1] + Subscript[x, 2]^2,
   Subscript[x, 1] - Subscript[x, 2]},
  {{E^Subscript[x, 2]}, {E^Subscript[x, 2]}, {0}},
  {Subscript[x, 3]}, {{0}}}, {Subscript[x, 1],
  Subscript[x, 2], Subscript[x, 3]}, {u}, {Automatic},
Automatic, SamplingPeriod -> None], {{Subscript[z, 1], Subscript[z, 2], Subscript[z, 3]}, {v}}]ℱ["LinearSystem"]StateFeedbackGains[%, {-3 + 2I, -3 - 2I, -5}]ℱ[{"ClosedLoopSystem", %}]Plot[Evaluate@OutputResponse[%, UnitStep[t], {t, 0, 3}], {t, 0, 3}, PlotRange -> All]范围 (21)
基本用法 (5)
ℱ = FeedbackLinearize[asys = AffineStateSpaceModel[{{Subscript[x, 2], Subscript[x, 1]^2},
  {{0}, {1 + Subscript[x, 1]}}, {Subscript[x, 1]}, {{0}}},
 {Subscript[x, 1], Subscript[x, 2]}, {u}, {Automatic},
Automatic, SamplingPeriod -> None]];lsys = ℱ["LinearSystem"]κ = StateFeedbackGains[lsys, {-3 + I, -3 - I}]csys = ℱ[{"ClosedLoopSystem", κ}]Plot[Evaluate@OutputResponse[csys, UnitStep[t], {t, 0, 10}], {t, 0, 10}, PlotRange -> All]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{-Subscript[x, 2], Subscript[x, 2]^2 +
Subscript[x, 3], Subscript[x, 1] + Subscript[x, 2]},
{{1}, {Subscript[x, 1]}, {0}}, {Subscript[x, 1]}, {{0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{u}, {Automatic}, Automatic, SamplingPeriod -> None]];rsys = ℱ["ResidualSystem"]Eigenvalues[First[Normal[StateSpaceModel[rsys]]]]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{-Subscript[x, 2], Subscript[x, 2]^2 +
Subscript[x, 3], Subscript[x, 1] + Subscript[x, 2]},
{{1}, {Subscript[x, 1]}, {0}}, {Subscript[x, 1]}, {{0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{u}, {Automatic}, Automatic, SamplingPeriod -> None], {{Subscript[z, 1], Subscript[z, 2], Subscript[z, 3]}, {v}}];ℱ["ResidualSystem"]FeedbackLinearize[AffineStateSpaceModel[{{-Subscript[x, 2], Subscript[x, 2]^2 +
Subscript[x, 3], Subscript[x, 1] + Subscript[x, 2]},
{{1}, {Subscript[x, 1]}, {0}}, {Subscript[x, 1]}, {{0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{u}, {Automatic}, Automatic, SamplingPeriod -> None], {{Subscript[z, 1], Subscript[z, 2], Subscript[z, 3]}, {v}}, "ResidualSystem"]FeedbackLinearize[AffineStateSpaceModel[{{Subscript[x, 1], Subscript[x, 3]^2,
Subscript[x, 1] + Subscript[x, 3]},
{{1}, {Subscript[x, 2]}, {0}}, {Subscript[x, 1]}, {{0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{u}, {Automatic}, Automatic, SamplingPeriod -> None], Automatic, {"LinearSystem", "ResidualSystem", "TransformedSystem"}]变换后的系统属性 (1)
ℱ = FeedbackLinearize[AffineStateSpaceModel[{{Subscript[x, 1], Subscript[x, 3]^2,
   Subscript[x, 1] + Subscript[x, 3]},
  {{1}, {Subscript[x, 2]}, {0}}, {Subscript[x, 1]}, {{0}}},
 {Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{u}, {Automatic}, Automatic, SamplingPeriod -> None]];lsys = ℱ["LinearSystem"]rsys = ℱ["ResidualSystem"]ℱ["TransformedSystem"]SystemsModelMerge[{lsys, rsys}];
SystemsModelExtract[%, All, SystemsModelOrder[lsys]]控制器与估计器属性 (5)

ℱ = FeedbackLinearize[AffineStateSpaceModel[{{-Subscript[x, 1]^2 + Subscript[x, 2],
   Subscript[x, 3], -Subscript[x, 1]}, {{0}, {0}, {1}},
  {Subscript[x, 1]}, {{0}}}, {Subscript[x, 1],
  Subscript[x, 2], Subscript[x, 3]}, {u}, {Automatic},
Automatic, SamplingPeriod -> None]];κ = StateFeedbackGains[ℱ["LinearSystem"], {-4, -5, -6}]
ℱ[{"OriginalSystemController", κ}]asys = AffineStateSpaceModel[{{-Subscript[x, 1] + Subscript[x, 2],
-Subscript[x, 2] + Subscript[x, 3],
-Subscript[x, 1] - Subscript[x, 1]*Subscript[x, 2] -
Subscript[x, 3]}, {{0}, {0}, {1 + Subscript[x, 1]}},
{Subscript[x, 1]}, {{0}}}, {Subscript[x, 1],
Subscript[x, 2], Subscript[x, 3]}, {u}, {y},
Automatic, SamplingPeriod -> None];ℱ = FeedbackLinearize[asys];l = EstimatorGains[ℱ["LinearSystem"], {-4, -5, -6}]ℓ = ℱ[{"OriginalSystemEstimator", l}]//SimplifyOutputResponse[SystemsModelDelete[ℓ, None, -1], Join[{UnitStep[t]}, OutputResponse[{asys, {0.1, 0, 0.2}}, UnitStep[t], {t, 0, 8}]], {t, 0, 8}];pe = Plot[%, {t, 0, 8}, PlotStyle -> Dashed, PlotLegends -> Range[3]]StateResponse[{asys, {0.1, 0, 0.2}}, UnitStep[t], {t, 0, 8}];
Show[Plot[%, {t, 0, 8}, PlotLegends -> Range[3]], pe, PlotRange -> All]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{-Subscript[x, 1]^2 + Subscript[x, 2],
Subscript[x, 3], -Subscript[x, 1]}, {{0}, {0}, {1}},
{Subscript[x, 1]}, {{0}}}, {Subscript[x, 1],
Subscript[x, 2], Subscript[x, 3]}, {u}, {Automatic},
Automatic, SamplingPeriod -> None]];κ = StateFeedbackGains[ℱ["LinearSystem"], {-4, -5, -6}]csys = ℱ[{"ClosedLoopSystem", κ}]//SimplifyPlot[Evaluate@OutputResponse[csys, UnitStep[t], {t, 0, 4}], {t, 0, 4}, PlotRange -> All]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{Subscript[x, 2] + Subscript[x, 3]^2,
Subscript[x, 1]^2 + Subscript[x, 3] +
4*Subscript[x, 1]*Subscript[x, 3]*(Subscript[x, 2] +
Subscript[x, 3]^2), -2*Subscript[x, 1]*
(Subscript[x, 2] + Subscript[x, 3]^2)},
{{0}, {-2*(-1 + Subscript[x, 1]*Subscript[x, 2])*
Subscript[x, 3]},
{-1 + Subscript[x, 1]*Subscript[x, 2]}},
{Subscript[x, 1]}, {{0}}}, {Subscript[x, 1],
Subscript[x, 2], Subscript[x, 3]}, {Subscript[u, 1]},
{Automatic}, Automatic, SamplingPeriod -> None]];lsys = ℱ["LinearSystem"]epoles = {-6, -10 + 2I, -10 - 2I};
egains = EstimatorGains[lsys, epoles]rpoles = {-2, -3 + I, -3 - I};
rgains = StateFeedbackGains[lsys, rpoles]lc = EstimatorRegulator[lsys, {egains, rgains}, "EstimatorRegulatorFeedbackModel"]ℱ[{"OriginalSystemController", lc}]csys = ℱ[{"ClosedLoopSystem", lc}]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{(1 + Subscript[x, 2])*Subscript[x, 3],
Subscript[x, 2], (-1 - Subscript[x, 1])*Subscript[x, 2]},
{{0}, {1 + Subscript[x, 2]}, {-Subscript[x, 3]}},
{Subscript[x, 1]}, {{0}}}, {Subscript[x, 1],
Subscript[x, 2], Subscript[x, 3]}, Automatic, {Automatic}, Automatic,
SamplingPeriod -> None]];κ = StateFeedbackGains[ℱ["LinearSystem"], {-2, -3 + 2I, -3 - 2I}]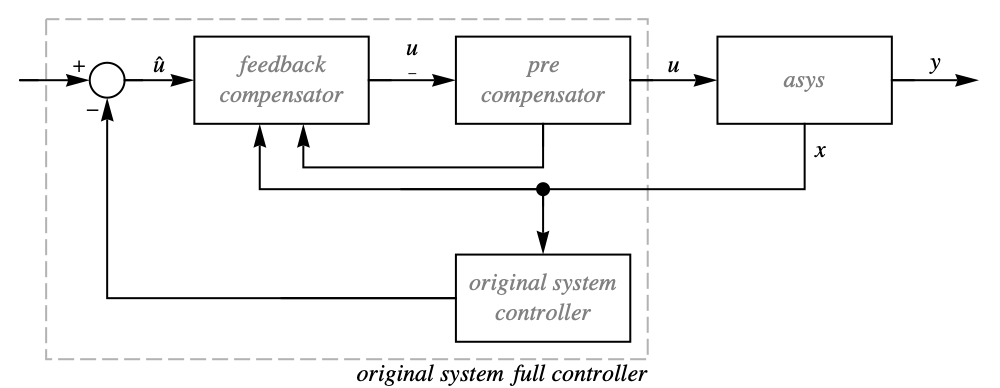
fnc = ℱ[{"OriginalSystemFullController", κ}]inps = Join[{0}, StateResponse[{ℱ[{"ClosedLoopSystem", κ}], {1, 2, 1}}, 0, {t, 0, 5}]];Plot[inps, {t, 0, 5}, PlotRange -> All]Plot[Evaluate@OutputResponse[fnc, inps, {t, 0, 5}], {t, 0, 5}]补偿器属性 (5)
asys = AffineStateSpaceModel[{{(-Subscript[x, 1])*Subscript[x, 2],
   -Subscript[x, 3], -Subscript[x, 3],
   Subscript[x, 2] - Subscript[x, 1]*Subscript[x, 5],
   Subscript[x, 2] - Subscript[x, 3]*Subscript[x, 5]},
  {{1 + Subscript[x, 1], 0}, {0, 0},
   {-1, 1 - Subscript[x, 1]*Subscript[x, 2]},
   {0, 1 + Subscript[x, 3]}, {Subscript[x, 1], 0}},
  {Subscript[x, 1], Subscript[x, 2]}, {{0, 0}, {0, 0}}},
 {Subscript[x, 1], Subscript[x, 2], Subscript[x, 3],
  Subscript[x, 4], Subscript[x, 5]},
 {Subscript[u, 1], Subscript[u, 2]}, {Automatic, Automatic}, Automatic,
SamplingPeriod -> None];ℱ = FeedbackLinearize[asys];
fb = ℱ["FeedbackCompensator"]csys = SystemsModelSeriesConnect[fb, asys]//SimplifyPlot[Evaluate@OutputResponse[csys, {Sin[t], 0}, {t, 0, 7}], {t, 0, 7}, AxesOrigin -> {0, -0.2}]Plot[Evaluate@OutputResponse[csys, {0, Sin[t]}, {t, 0, 7}], {t, 0, 7}, AxesOrigin -> {0, -1}]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{(-Subscript[x, 1])*Subscript[x, 2],
-Subscript[x, 3], -Subscript[x, 3],
Subscript[x, 2] - Subscript[x, 1]*Subscript[x, 5],
Subscript[x, 2] - Subscript[x, 3]*Subscript[x, 5]},
{{1 + Subscript[x, 1], 0}, {0, 0},
{-1, 1 - Subscript[x, 1]*Subscript[x, 2]},
{0, 1 + Subscript[x, 3]}, {Subscript[x, 1], 0}},
{Subscript[x, 1], Subscript[x, 2]}, {{0, 0}, {0, 0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3],
Subscript[x, 4], Subscript[x, 5]},
{Subscript[u, 1], Subscript[u, 2]}, {Automatic, Automatic}, Automatic,
SamplingPeriod -> None]];ℱ["InverseFeedbackCompensator"]ℱ["InverseFeedbackTransformation"]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{(-Subscript[x, 1])*Subscript[x, 2],
-Subscript[x, 3], -Subscript[x, 3],
Subscript[x, 2] - Subscript[x, 1]*Subscript[x, 5],
Subscript[x, 2] - Subscript[x, 3]*Subscript[x, 5]},
{{1 + Subscript[x, 1], 0}, {0, 0},
{-1, 1 - Subscript[x, 1]*Subscript[x, 2]},
{0, 1 + Subscript[x, 3]}, {Subscript[x, 1], 0}},
{Subscript[x, 1], Subscript[x, 2]}, {{0, 0}, {0, 0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3],
Subscript[x, 4], Subscript[x, 5]},
{Subscript[u, 1], Subscript[u, 2]}, {Automatic, Automatic}, Automatic,
SamplingPeriod -> None]];ℱ["DecouplingMatrix"]MatrixRank[%]D[Last /@ ℱ["InverseFeedbackTransformation"], {{Subscript[u, 1], Subscript[u, 2]}}]ℱ = FeedbackLinearize[asys = AffineStateSpaceModel[{{0, Subscript[x, 4],
Subscript[x, 2]*Subscript[x, 3] + Subscript[x, 4], 0},
{{1, 0}, {Subscript[x, 3], 0}, {0, 0}, {0, 1}},
{Subscript[x, 1], Subscript[x, 2]}, {{0, 0}, {0, 0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3],
Subscript[x, 4]}, {Subscript[u, 1], Subscript[u, 2]},
{Automatic, Automatic}, Automatic, SamplingPeriod -> None]];comp = ℱ["PreCompensator"]SystemsModelVectorRelativeOrders[SystemsModelSeriesConnect[comp, asys]]SystemsModelVectorRelativeOrders[asys]
asys = AffineStateSpaceModel[{{Subscript[x, 1]^3 + Subscript[x, 2],
   Subscript[x, 3], 0}, {{0}, {0}, {1}}}, {Subscript[x, 1],
  Subscript[x, 2], Subscript[x, 3]}, Automatic,
{Automatic, Automatic, Automatic}, Automatic, SamplingPeriod -> None];ℱ = FeedbackLinearize[asys]ℱ["PostCompensator"]Table[FeedbackLinearize[SystemsModelExtract[asys, All, i], Automatic, "LinearSystem"], {i, Range[3]}]零动态 (5)
ℱ = FeedbackLinearize[AffineStateSpaceModel[{{Subscript[x, 1], Subscript[x, 3]^2,
   Subscript[x, 1] + Subscript[x, 3]},
  {{1}, {Subscript[x, 2]}, {0}}, {Subscript[x, 1]}, {{0}}},
 {Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{u}, {Automatic}, Automatic, SamplingPeriod -> None]];ℱ["ZeroDynamicsSystem"]SystemsModelDelete[ℱ["ResidualSystem"], All]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{Subscript[x, 1], Subscript[x, 3]^2,
Subscript[x, 1] + Subscript[x, 3]},
{{1}, {Subscript[x, 2]}, {0}}, {Subscript[x, 1]}, {{0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{u}, {Automatic}, Automatic, SamplingPeriod -> None]];ℱ["ZeroDynamicsManifold"]Range[SystemsModelOrder[ℱ["LinearSystem"]]];
Thread[(Last /@ ℱ["InverseStateTransformation"][[%]]) == 0]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{Subscript[x, 2] + Subscript[x, 1]*
Subscript[x, 3], Subscript[x, 3] -
Subscript[x, 1]*Subscript[x, 3]^2, 0},
{{0}, {-Subscript[x, 1]}, {1}}, {Subscript[x, 1]}, {{0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{u}, {Automatic}, Automatic, SamplingPeriod -> None]];ℱ["ResidualSystem"]k = LQRegulatorGains[N@ℱ["LinearSystem"], {IdentityMatrix[3], {{8}}}]csys = ℱ[{"ClosedLoopSystem", k}];Plot[Evaluate@OutputResponse[csys, UnitStep[t], {t, 0, 15}], {t, 0, 15}, PlotRange -> All]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{-Subscript[x, 1], -Subscript[x, 2] +
Subscript[x, 2]^2, 0}, {{1 + Subscript[x, 1]}, {1}, {1}},
{Subscript[x, 3]}, {{0}}}, {Subscript[x, 1],
Subscript[x, 2], Subscript[x, 3]}, {u}, {Automatic},
Automatic, SamplingPeriod -> None]];ℱ["ResidualSystem"]StateSpaceModel[%]k = StateFeedbackGains[ℱ["LinearSystem"], {-3}]csys = ℱ[{"ClosedLoopSystem", k}];Plot[Evaluate@OutputResponse[csys, UnitStep[t], {t, 0, 2}], {t, 0, 2}, PlotRange -> All]ℱ = FeedbackLinearize[AffineStateSpaceModel[{{Subscript[x, 1] + Subscript[x, 2],
Subscript[x, 3]^2, Subscript[x, 1] + Subscript[x, 3]},
{{1}, {Subscript[x, 2]}, {0}},
{Subscript[x, 1] - Subscript[x, 2]}, {{0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{u}, {Automatic}, Automatic, SamplingPeriod -> None]];ℱ["ResidualSystem"]Eigenvalues@First@Normal@StateSpaceModel[%]k = StateFeedbackGains[ℱ["LinearSystem"], {-10}]csys = ℱ[{"ClosedLoopSystem", k}];Plot[Evaluate@OutputResponse[csys, UnitStep[t], {t, 0, 3}], {t, 0, 3}, PlotRange -> All]
选项 (2)
Method (2)
lsys = AffineStateSpaceModel[{{-Subscript[x, 1], -3*Subscript[x, 2],
-4*Subscript[x, 3]}, {{1}, {-1}, {1}}, {Subscript[x, 1]}, {{0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{{Subscript[, 1], 0}}, {Automatic}, Automatic, SamplingPeriod -> None];prop = {"InverseStateTransformation", "InverseFeedbackTransformation", "ResidualSystem", "LinearSystem"};FeedbackLinearize[lsys, Automatic, prop]FeedbackLinearize[lsys, Automatic, prop, Method -> "Burnovsky"]asys = AffineStateSpaceModel[{{-1, Subscript[x, 1]*Subscript[x, 3],
Subscript[x, 2]}, {{Sin[Subscript[x, 2]]}, {1}, {0}},
{Subscript[x, 3]}, {{0}}}, {Subscript[x, 1],
Subscript[x, 2], Subscript[x, 3]}, {Subscript[, 1]}, {Automatic},
Automatic, SamplingPeriod -> None];FeedbackLinearize[asys, Automatic, {"ResidualSystem", "LinearSystem"}]FeedbackLinearize[asys, Automatic, {"ResidualSystem", "LinearSystem"}, Method -> {"Burnovsky", "InputDecoupled" -> True}]
应用 (7)
机电系统 (2)
设计一个控制器,使用精确线性化使磁悬浮系统稳定,并与基于近似线性化的设计比较:
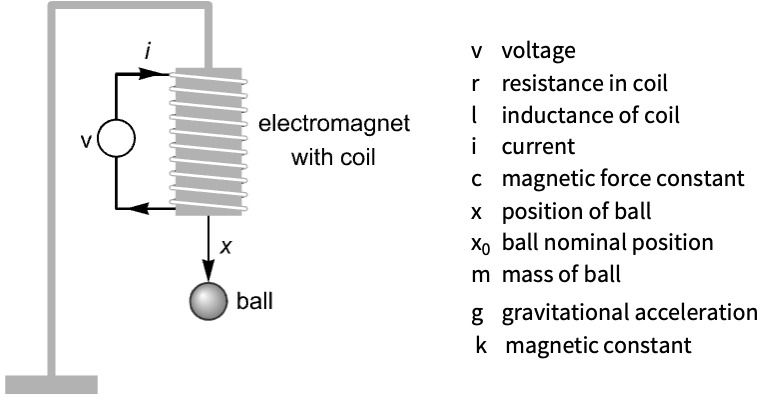
assm = AffineStateSpaceModel[IconizedObject[«eqns»], {{x[t], Subscript[x, 0]}, {x'[t], 0}, {i[t], Subscript[x, 0]Sqrt[(m g/c)]}}, {{v[t], r Subscript[x, 0]Sqrt[(m g/c)]}}, x[t], t] /. IconizedObject[«pars»]无反馈的系统是不稳定的,在这里初始值为 {0.2,0.,0.1}:
OutputResponse[{assm, {0.2, 0, 0.1}}, 0, {t, 0, 5}];
Plot[%, {t, 0, 5}]ℱ = FeedbackLinearize[assm, {{Subscript[z, 1], Subscript[z, 2], Subscript[z, 3]}, 𝒱}];ℱ["ResidualSystem"]κ1 = StateFeedbackGains[ℱ["LinearSystem"], {-1.5, -2 + I, -2 - I}]csys1 = ℱ[{"ClosedLoopSystem", κ1}];OutputResponse[{csys1, {0.3, 0, 0.31305}}, 0, {t, 0, 6}];p1 = Plot[%, {t, 0, 6}]ssm = StateSpaceModel[assm];κ2 = StateFeedbackGains[ssm, {-1.5, -2 + I, -2 - I}]csys2 = SystemsModelStateFeedbackConnect[assm, κ2];OutputResponse[{csys2, {0.3, 0, 0.31305}}, 0, {t, 0, 35}];p2 = Plot[%, {t, 0, 35}, PlotStyle -> Dashed]OutputResponse[{csys2, {0.3, 0, 0.31305}}, 0, {t, 0, 35}];Show[Plot[%, {t, 0, 35}, PlotStyle -> Dashed], p1]找到一个两轮倒立摆(例如赛格威)的稳定控制器,用施加到两个直流车轮马达上的电压作为输入:
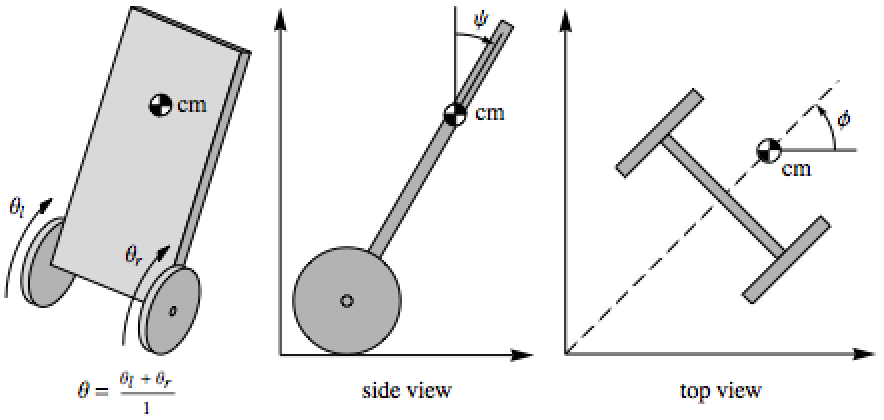
系统的 AffineStateSpaceModel 有 {θ,θ',ψ,ψ',ϕ,ϕ'} 状态:
asys = AffineStateSpaceModel[{{Subscript[θ, d],
   (4.905*Sin[ψ] - 245.25*Cos[ψ]*Sin[ψ] +
     (83.809 + 50.2854*Cos[ψ])*Subscript[θ, d] +
     Cos[ψ]*(-0.02499 + 1.25*Cos[ψ])*Sin[ψ]*
      Subscript[ϕ, d]^2 -
     83.8089*Subscript[ψ, d] - 50.2854*Cos[ψ]*
      Subscript[ψ, d] - 1.6866*Sin[ψ]*
      Subscript[ψ, d]^2)/(-1.7065 - 0.04*Cos[ψ] +
     Cos[ψ]^2), Subscript[ψ, d],
   (248.1923*Sin[ψ] + (-49.8831 - 50.2853*Cos[ψ])*
      Subscript[θ, d] - 1.265*Cos[ψ]*Sin[ψ]*
      Subscript[ϕ, d]^2 +
     49.883*Subscript[ψ, d] + 50.2853*Cos[ψ]*
      Subscript[ψ, d] - 0.02*Sin[ψ]*
      Subscript[ψ, d]^2 + Cos[ψ]*Sin[ψ]*
      Subscript[ψ, d]^2)/(-1.7065 - 0.04*Cos[ψ] +
     Cos[ψ]^2), Subscript[ϕ, d],
   (2*Subscript[ϕ, d]*(141.4276 + 2*Cos[ψ]*
       Sin[ψ]*Subscript[ψ, d]))/
    (-3.7992 + Cos[2*ψ])},
  {{0, 0}, {(-78.8557 - 47.3134*Cos[ψ])/(-1.7065 - 0.04*Cos[ψ] +
      Cos[ψ]^2), (-78.8557 - 47.3134*Cos[ψ])/
     (-1.7065 - 0.04*Cos[ψ] + Cos[ψ]^2)}, {0, 0},
   {(46.9349 + 47.3134*Cos[ψ])/(-1.7065 - 0.04*Cos[ψ] +
      Cos[ψ]^2), (46.9349 + 47.3134*Cos[ψ])/
     (-1.7065 - 0.04*Cos[ψ] + Cos[ψ]^2)}, {0, 0},
   {53.3193/(-3.7992 + Cos[2*ψ]), -53.3193/(-3.7992 + Cos[2*ψ])}},
  {θ, ϕ}, {{0, 0}, {0, 0}}},
 {θ, Subscript[θ, d], ψ,
  Subscript[ψ, d], ϕ,
  Subscript[ϕ, d]}, {Subscript[v, l],
  Subscript[v, r]}, {Automatic, Automatic}, Automatic,
SamplingPeriod -> None];ℱ = FeedbackLinearize[asys]Eigenvalues@First@Normal@StateSpaceModel@ℱ["ZeroDynamicsSystem"];
Chop[%, 10^-4]κ = StateFeedbackGains[ℱ["LinearSystem"]//N, {-4, -5, -6 + 3I , -6 - 3I}]csys = ℱ[{"ClosedLoopSystem", κ}];{θs, θsprime, ψs, ψsprime, ϕs, ϕsprime} = StateResponse[csys, (UnitStep[t] - UnitStep[t - 1]){2, 1}, {t, 0, 5}];Table[Plot[res, {t, 0, 5}, PlotRange -> All], {res, {ψs, ψsprime}}]Table[Plot[res, {t, 0, 5}, PlotRange -> All], {res, {θs, θsprime}}]Table[Plot[res, {t, 0, 5}, PlotRange -> All], {res, {ϕs, ϕsprime}}]机械系统 (2)
设计对柔性结构的一个振动控制器,并计算所需的控制成本. 一个柔性结构的无阻尼双模式模型:»
asys = AffineStateSpaceModel[{{Subscript[x, 2], 0, Subscript[x, 4],
   (-ω^2)*ArcTan[Subscript[x, 3]]}, {{0}, {1}, {0}, {1}},
  {Subscript[x, 1] - Subscript[x, 3]}, {{0}}},
 {Subscript[x, 1], Subscript[x, 2], Subscript[x, 3],
Subscript[x, 4]}, Automatic, {Automatic}, Automatic, SamplingPeriod -> None] /. ω -> 0.1;StateResponse[{asys, {1, 0, 1, 0}}, {0}, {t, 0, 200}];
Plot[#, {t, 0, 200}, PlotRange -> All]& /@ %[[{1, 3}]]ℱ = FeedbackLinearize[asys]κ = StateFeedbackGains[ℱ["LinearSystem"], {-0.25, -0.75, -1 + 2I, -1 - 2I}]sr = StateResponse[{ℱ[{"ClosedLoopSystem", κ}], {1, 0, 1, 0}}, {0}, {t, 0, 6}];Plot[#, {t, 0, 6}, PlotRange -> All]& /@ %[[{1, 3}]]OutputResponse[ℱ[{"OriginalSystemFullController", κ}], Join[{0}, sr], {t, 0, 6}];Plot[%, {t, 0, 6}, PlotRange -> All]在一个轴流式压缩机中设计一个控制器来抑制震荡. 压缩机的一个节流阀作为输入的模型: »
asys = AffineStateSpaceModel[
 {{1.56 - ΔP + 1.5*(-1 + Subscript[m, c]) -
    0.5*(-1 + Subscript[m, c])^3,
   Subscript[m, c]/b},
  {{0}, {(-b^(-1))*ΔP}}, {Subscript[m, c]},
  {{0}}}, {{Subscript[m, c], 2.5413}, {ΔP, 2.0413}},
{{Subscript[u, 1], 1.244938}}, {Automatic}, Automatic, SamplingPeriod -> None];ParametricPlot[Evaluate@StateResponse[asys /. b -> 2, 0, {t, 0, 200}], {t, 50, 200}]ℱ = FeedbackLinearize[asys]StateFeedbackGains[ℱ["LinearSystem"], {-2 + I, -2 - I}]csys = ℱ[{"ClosedLoopSystem", %}]//SimplifyStateResponse[{csys, RandomReal[{0, 1}, 2]} /. b -> 2, 0, {t, 0, 10}];
Plot[%, {t, 0, 3}, PlotRange -> All]化学系统 (1)
设置一个控制器来改善连续搅拌反应釜过程:»
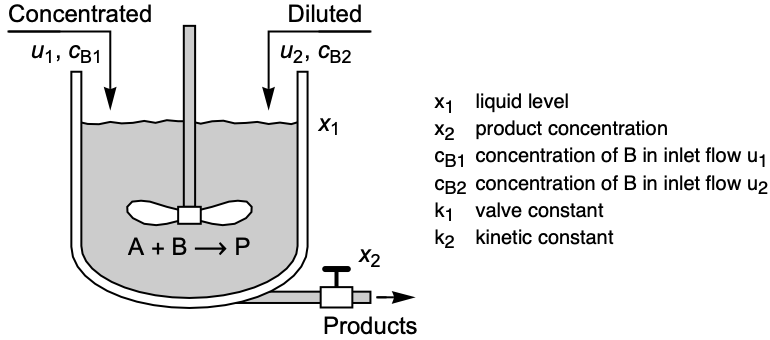


pars = {Subscript[c, B1] -> 20.05, Subscript[c, B2] -> 0.2, Subscript[k, 1] -> 0.4, Subscript[k, 2] -> 1};asys = AffineStateSpaceModel[{{(-Subscript[k, 1])*Sqrt[Subscript[x, 1]],
((-Subscript[k, 2])*Subscript[x, 2])/
(1 + Subscript[x, 2])^2},
{{1, 1}, {(Subscript[c, B1] - Subscript[x, 2])/
Subscript[x, 1], (Subscript[c, B2] -
Subscript[x, 2])/Subscript[x, 1]}},
{Subscript[x, 1], Subscript[x, 2]}, {{0, 0}, {0, 0}}},
{{Subscript[x, 1], 25.05}, {Subscript[x, 2], 9}},
{{Subscript[u, 1], 1}, {Subscript[u, 2], 1}}, {Automatic, Automatic},
Automatic, SamplingPeriod -> None];ℱ = FeedbackLinearize[asys]κ = StateFeedbackGains[ℱ["LinearSystem"], {-2 + 2I, -2 - 2I}]csys = ℱ[{"ClosedLoopSystem", κ}]StateResponse[AffineStateSpaceModel[csys /. pars, {Subscript[x, 1] -> 35, Subscript[x, 2] -> 2.5}], UnitStep[t]{1, 1}, {t, 0, 2}];
p = Plot[%, {t, 0, 2}, PlotRange -> All]StateResponse[AffineStateSpaceModel[asys /. pars, {Subscript[x, 1] -> 35, Subscript[x, 2] -> 2.5}], UnitStep[t]{1, 1}, {t, 0, 2}];Show[p, Plot[%, {t, 0, 2}, PlotRange -> All, PlotStyle -> Dashed]]rInp := Interpolation@Thread[{Range[0, 5, 0.5], RandomVariate[NormalDistribution[1, 1], 11]}]Table[StateResponse[AffineStateSpaceModel[csys /. pars, {Subscript[x, 1] -> 26, Subscript[x, 2] -> 8}], rInp[t]{1, 1}, {t, 0, 5}], {3}];
p1 = Plot[Evaluate[%], {t, 0, 5}]Table[StateResponse[AffineStateSpaceModel[asys /. pars, {Subscript[x, 1] -> 26, Subscript[x, 2] -> 8}], rInp[t]{1, 1}, {t, 0, 5}], {3}];
p2 = Plot[Evaluate[%], {t, 0, 5}, PlotStyle -> Dashed]Show[p2, p1, Plot[{25, 9}, {t, 0, 5}, IconizedObject[«plotOpts»]]]电气系统 (2)
设计一个服从不同的负荷的感应电动机更好的速度响应的控制器:»
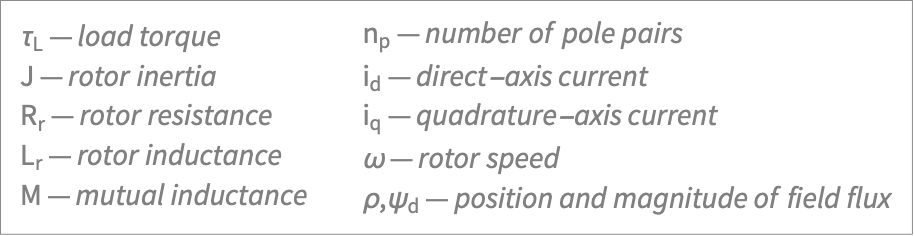

pars = {Subscript[n, p] -> 1, J -> 0.09, M -> 0.07, Subscript[L, r] -> 0.07, Subscript[R, r] -> 0.3};imotor = AffineStateSpaceModel[{{(-J^(-1))*Subscript[τ, L],
(-Subscript[L, r]^(-1))*Subscript[R, r]*
Subscript[ψ, d], ω*
Subscript[n, p]},
{{((-J^(-1))*M*Subscript[n, p]*
Subscript[ψ, d])/Subscript[L, r], 0},
{0, (M*Subscript[R, r])/
Subscript[L, r]},
{(M*(Subscript[R, r]/Subscript[ψ,
d]))/Subscript[L, r], 0}},
{ω, ρ}, {{0, 0}, {0, 0}}},
{{ω, 100}, {Subscript[ψ, d], -0.2739},
{ρ, 0.2}}, {{Subscript[i, q], 91.2871},
{Subscript[i, d], -3.9123}}, {Automatic, Automatic}, Automatic,
SamplingPeriod -> None] /. pars;Table[Tooltip[StateResponse[{imotor, {100, -0.2, 0.1}}, {91.2871, -3.9123}, {t, 0, 6}][[1]], Subscript[τ, L]], {Subscript[τ, L], {0, 10, 15, 20, 25, 30, 35, 36}}];Plot[Evaluate[%], {t, 0, 6}, PlotRange -> {All, {0, 300}}, PlotStyle -> Dashed]imotorq = SystemsModelSeriesConnect[StateSpaceModel[{{{0}}, {{1, 0}}, {{1}, {0}}, {{0, 0}, {0, 1}}}, {{Subscript[i, q], 91.2871}},
{{Subscript[v, 1], 0}, {Subscript[v, 2], -3.9123}}, SamplingPeriod -> None,
SystemsModelLabels -> None], imotor]ℱ = FeedbackLinearize[imotorq]κ = StateFeedbackGains[ℱ["LinearSystem"]//N, {-3 - I , -3 + I, -4, -5}]csys = ℱ[{"ClosedLoopSystem", κ}]//Simplify//ChopTable[Tooltip[StateResponse[{csys, {91 , 80, -0.2, 0.1}}, {0, 0}, {t, 0, 3}][[2]], Subscript[τ, L]], {Subscript[τ, L], {0, 10, 15, 20, 25, 30, 35, 36}}];Plot[Evaluate[%], {t, 0, 3}, PlotRange -> All]风能转换系统中设计一个调节量的控制器:»
asys = AffineStateSpaceModel[{{-0.21798365122615806*Subscript[i, md] +
    37.19969202258031*Subscript[v, DC] +
    Subscript[i, mq]*(-13.623978201634879 -
      0.6811989100817439*Subscript[ω, m]) -
    204.35967302452318*Subscript[ω, m],
   -0.32*Subscript[i, mq] + 362.13068117068144*
     Subscript[v, DC] - 1805.8534058534062*
     Subscript[ω, m] + Subscript[i, md]*
     (29.36 + 1.4679999999999997*Subscript[ω, m]),
   -5.606732673267327*^-6*(-259.0002590002591 + 1.*Subscript[i, md])*
     (300. + Subscript[i, mq]) -
    8.712871287128714/(20. + Subscript[ω, m]),
   -5.960464477539063*^-8 - 136522.86972286974*Subscript[i, md] -
    905326.7029267036*Subscript[i, mq] -
    21569.290876560284*Subscript[i, nd] -
    2.7408892835212727*^6*Subscript[i, nq],
   -2.9152542372881354*Subscript[i, nd] -
    1.*Ω*Subscript[i, nq] +
    73.11624025952639*Subscript[v, DC],
   1.*Ω*Subscript[i, nd] -
    2.9152542372881354*Subscript[i, nq] +
    9291.150113631433*Subscript[v, DC]},
  {{272.47956403269757 + 2.7247956403269757*Subscript[v, DC], 0, 0, 0},
   {0, 400. + 4.*Subscript[v, DC], 0, 0}, {0, 0, 0, 0},
   {-10000.*(-1684.641284641285 + Subscript[i, md]),
    -10000*(300 + Subscript[i, mq]),
    -10000.*(-46404.73361900462 + Subscript[i, nd]),
    -10000*(350 + Subscript[i, nq])},
   {0, 0, 3389.8305084745766 + 33.898305084745765*Subscript[v, DC], 0},
   {0, 0, 0, 3389.8305084745766 + 33.898305084745765*Subscript[v, DC]}},
  {Subscript[ω, m], Subscript[i, md],
   Subscript[i, nq], Subscript[v, DC]},
  {{0, 0, 0, 0}, {0, 0, 0, 0}, {0, 0, 0, 0}, {0, 0, 0, 0}}},
 {Subscript[i, md], Subscript[i, mq],
  Subscript[ω, m], Subscript[v, DC],
  Subscript[i, nd], Subscript[i, nq]},
 {Subscript[U, md], Subscript[U, mq],
  Subscript[U, nd], Subscript[U, nq]},
{Automatic, Automatic, Automatic, Automatic}, Automatic, SamplingPeriod -> None];ℱ = FeedbackLinearize[asys]StateSpaceModel@ℱ["ZeroDynamicsSystem"];
Eigenvalues@First@Normal[%] /. Ω -> 0lsys = TransferFunctionModel@ℱ["LinearSystem"]ctr = TransferFunctionModel[Unevaluated[{{((12 + 16.55 s)/7.2 + s), 0, 0, 0}, {0, 4, 0, 0}, {0, 0, 5, 0}, {0, 0, 0, 6}}], s, SamplingPeriod -> None, SystemsModelLabels -> None];csysl = SystemsModelFeedbackConnect[lsys, ctr]//TransferFunctionCancelcsys = ℱ[{"ClosedLoopSystem", ctr}];
Eigenvalues@First@Normal@StateSpaceModel[csys] /. Ω -> 0y = OutputResponse[{csys /. Ω -> 0}, UnitStep[t], {t, 0, 5}];Plot[y[[1]], {t, 0, 5}]yl = OutputResponse[csysl, UnitStep[t], {t, 0, 5}];
Plot[yl[[1]], {t, 0, 5}]Table[{Plot[y[[i]], {t, 0, 5}], Plot[yl[[i]], {t, 0, 5}]}, {i, {2, 3, 4}}]属性和关系 (9)
asys = AffineStateSpaceModel[{{Subscript[x, 2] + Subscript[x, 2]^2,
Subscript[x, 3] - Subscript[x, 1]*Subscript[x, 4] +
Subscript[x, 4]*Subscript[x, 5],
-Subscript[x, 2]^2 + Subscript[x, 2]*Subscript[x, 4] +
Subscript[x, 1]*Subscript[x, 5], Subscript[x, 5],
Subscript[x, 2]^2}, {{0, 1}, {0, 0},
{Cos[Subscript[x, 1] - Subscript[x, 5]], 1}, {0, 0}, {0, 1}},
{Subscript[x, 1] - Subscript[x, 5], Subscript[x, 4]},
{{0, 0}, {0, 0}}}, {Subscript[x, 1], Subscript[x, 2],
Subscript[x, 3], Subscript[x, 4], Subscript[x, 5]},
{Subscript[, 1], Subscript[, 2]}, {Automatic, Automatic}, Automatic, SamplingPeriod -> None];lsys = FeedbackLinearize[asys, Automatic, "LinearSystem"];{lsys, TransferFunctionModel[lsys]}SystemsModelVectorRelativeOrders[asys]lsys = FeedbackLinearize[AffineStateSpaceModel[{{4*Subscript[x, 1]^3 + Subscript[x, 2],
Subscript[x, 3], 0}, {{0}, {0}, {1}}, {Subscript[x, 1]}, {{0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
{Subscript[, 1]}, {Automatic}, Automatic, SamplingPeriod -> None], Automatic, "LinearSystem"]{ControllableModelQ[lsys], ObservableModelQ[lsys]}asys = AffineStateSpaceModel[{{Subscript[x, 1]*Subscript[x, 2],
-Subscript[x, 2], Subscript[x, 1]*Subscript[x, 4],
Subscript[x, 2]}, {{Subscript[x, 1], 1},
{1 + Subscript[x, 3], 0}, {0, 1}, {Subscript[x, 2],
-1 + Subscript[x, 1]}}, {Subscript[x, 1],
Subscript[x, 3]}, {{0, 0}, {0, 0}}}, {Subscript[x, 1],
Subscript[x, 2], Subscript[x, 3], Subscript[x, 4]},
{Subscript[u, 1], Subscript[u, 2]}, {Automatic, Automatic}, Automatic,
SamplingPeriod -> None];ℱ = FeedbackLinearize[asys];{SystemsModelOrder[ℱ["LinearSystem"]], Total@SystemsModelVectorRelativeOrders[asys]}ℱ["ResidualSystem"]tfm = TransferFunctionModel[
{{{(s + Subscript[z, 1])*(s +
Subscript[z, 2])}}, s^4 + Subscript[a, 0] +
s*Subscript[a, 1] + s^2*Subscript[a, 2] +
s^3*Subscript[a, 3]}, s, SamplingPeriod -> None,
SystemsModelLabels -> None];zdynamics = FeedbackLinearize[AffineStateSpaceModel[tfm], Automatic, "ZeroDynamicsSystem", Method -> "Burnovsky"];Eigenvalues@First@Normal@StateSpaceModel@zdynamicsasys = AffineStateSpaceModel[{{Cos[Subscript[x, 1]], Subscript[x, 1]*
Subscript[x, 2], -Subscript[x, 2], Subscript[x, 3]},
{{1 + Subscript[x, 4], 0}, {0, 1 + Subscript[x, 1]}, {0, 0},
{Subscript[x, 2], Subscript[x, 3]}},
{Subscript[x, 1], Subscript[x, 2]}, {{0, 0}, {0, 0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3],
Subscript[x, 4]}, {Subscript[u, 1], Subscript[u, 2]},
{Automatic, Automatic}, Automatic, SamplingPeriod -> None];ℱ = FeedbackLinearize[asys, {{Subscript[z, 1], Subscript[z, 2], Subscript[z, 3], Subscript[z, 4]}, {Subscript[v, 1], Subscript[v, 2]}}];zdresp = OutputResponse[{ℱ["ZeroDynamicsSystem"], {1, 1}}, {}, {t, 0, 200}]xtrans = First@Solve[Equal@@@ℱ["InverseStateTransformation"], {Subscript[x, 1], Subscript[x, 2], Subscript[x, 3], Subscript[x, 4]}]Last /@ ℱ["InverseFeedbackTransformation"] /. xtrans /. Thread[{Subscript[z, 1], Subscript[z, 2], Subscript[z, 3], Subscript[z, 4]} -> Join[{0, 0}, zdresp]];inp = {Subscript[u, 1], Subscript[u, 2]} /. Solve[% == 0, {Subscript[u, 1], Subscript[u, 2]}]//FlattenOutputResponse[{asys, {0, 0, 1, 1}}, inp, {t, 0, 200}];
{Plot[inp, {t, 0, 200}, PlotRange -> All], Plot[Chop[%], {t, 0, 200}, PlotRange -> All]}线性系统 lsys 与残留系统 rsys 一起给出变换后的系统:
asys = AffineStateSpaceModel[{{Cos[Subscript[x, 1]], Subscript[x, 1]*
    Subscript[x, 2], -Subscript[x, 2], Subscript[x, 3]},
  {{1 + Subscript[x, 4], 0}, {0, 1 + Subscript[x, 1]}, {0, 0},
   {Subscript[x, 2], Subscript[x, 3]}},
  {Subscript[x, 1], Subscript[x, 2]}, {{0, 0}, {0, 0}}},
 {Subscript[x, 1], Subscript[x, 2], Subscript[x, 3],
  Subscript[x, 4]}, {Subscript[u, 1], Subscript[u, 2]},
{Automatic, Automatic}, Automatic, SamplingPeriod -> None];ℱ = FeedbackLinearize[asys, {{Subscript[z, 1], Subscript[z, 2], Subscript[z, 3], Subscript[z, 4]}, {Subscript[v, 1], Subscript[v, 2]}}];变换后的系统 tsys 具有并联的 lsys 和 rsys:
tsys = SystemsModelMerge[{ℱ["LinearSystem"], SystemsModelDelete[ℱ["ResidualSystem"], None, All]}]ℱ["TransformedSystem"]asys = AffineStateSpaceModel[{{Cos[Subscript[x, 1]], Subscript[x, 1]*
Subscript[x, 2], -Subscript[x, 2], Subscript[x, 3]},
{{1 + Subscript[x, 4], 0}, {0, 1 + Subscript[x, 1]}, {0, 0},
{Subscript[x, 2], Subscript[x, 3]}},
{Subscript[x, 1], Subscript[x, 2]}, {{0, 0}, {0, 0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3],
Subscript[x, 4]}, {Subscript[u, 1], Subscript[u, 2]},
{Automatic, Automatic}, Automatic, SamplingPeriod -> None];ℱ = FeedbackLinearize[asys, {{Subscript[z, 1], Subscript[z, 2], Subscript[z, 3], Subscript[z, 4]}, {Subscript[v, 1], Subscript[v, 2]}}];fb = ℱ["FeedbackCompensator"];SystemsModelSeriesConnect[fb, asys];
StateSpaceTransform[%, {{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3], Subscript[x, 4]}, ℱ["InverseStateTransformation"]}]fb /. First[Solve[Equal@@@ℱ["InverseStateTransformation"], {Subscript[x, 1], Subscript[x, 2], Subscript[x, 3], Subscript[x, 4]}]];StateSpaceTransform[asys, {{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3], Subscript[x, 4]}, ℱ["InverseStateTransformation"]}];SystemsModelSeriesConnect[%%, %]asys = AffineStateSpaceModel[{{Cos[Subscript[x, 1]], Subscript[x, 1]*
Subscript[x, 2], -Subscript[x, 2], Subscript[x, 3]},
{{1 + Subscript[x, 4], 0}, {0, 1 + Subscript[x, 1]}, {0, 0},
{Subscript[x, 2], Subscript[x, 3]}},
{Subscript[x, 1], Subscript[x, 2]}, {{0, 0}, {0, 0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3],
Subscript[x, 4]}, {Subscript[u, 1], Subscript[u, 2]},
{Automatic, Automatic}, Automatic, SamplingPeriod -> None];ℱ = FeedbackLinearize[asys, {{Subscript[z, 1], Subscript[z, 2], Subscript[z, 3], Subscript[z, 4]}, {Subscript[v, 1], Subscript[v, 2]}}];tsys = ℱ["TransformedSystem"];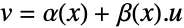
ifb = ℱ["InverseFeedbackCompensator"]ztrans = ℱ["InverseStateTransformation"];StateSpaceTransform[SystemsModelSeriesConnect[ifb, tsys], {ztrans, {Subscript[x, 1], Subscript[x, 2], Subscript[x, 3], Subscript[x, 4]}}]SystemsModelSeriesConnect[ifb, StateSpaceTransform[tsys, {ztrans, {Subscript[x, 1], Subscript[x, 2], Subscript[x, 3], Subscript[x, 4]}}]]NonlinearStateSpaceModel[asys]asys = AffineStateSpaceModel[{{Cos[Subscript[x, 1]], Subscript[x, 1]*
Subscript[x, 2], -Subscript[x, 2], Subscript[x, 3]},
{{1 + Subscript[x, 4], 0}, {0, 1 + Subscript[x, 1]}, {0, 0},
{Subscript[x, 2], Subscript[x, 3]}},
{Subscript[x, 1], Subscript[x, 2]}, {{0, 0}, {0, 0}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3],
Subscript[x, 4]}, {Subscript[u, 1], Subscript[u, 2]},
{Automatic, Automatic}, Automatic, SamplingPeriod -> None];ℱ = FeedbackLinearize[asys, {{Subscript[z, 1], Subscript[z, 2], Subscript[z, 3], Subscript[z, 4]}, {Subscript[v, 1], Subscript[v, 2]}}];{ℱ["ZeroDynamics"], SystemsModelDelete[ℱ["ResidualSystem"], All]}可能存在的问题 (1)
asys = AffineStateSpaceModel[{{Subscript[x, 2],
   -5.880000000000002*Sin[Subscript[x, 1]] - 100*Subscript[x, 1] -
    Subscript[x, 2] + 100*Subscript[x, 3] + Subscript[x, 4],
   Subscript[x, 4], 2.5*(100*Subscript[x, 1] +
     Subscript[x, 2] - 100*Subscript[x, 3] -
     Subscript[x, 4])}, {{0}, {0}, {0}, {2.5}}, {Subscript[x, 1]},
  {{0}}}, {Subscript[x, 1], Subscript[x, 2],
  Subscript[x, 3], Subscript[x, 4]}, Automatic, {Automatic}, Automatic,
SamplingPeriod -> None];ℱ = FeedbackLinearize[asys];ℱ["InverseFeedbackTransformation"]ℱ[{"OriginalSystemEstimator", EstimatorGains[ℱ["LinearSystem"], {-1, -2, -3}]}];Eigenvalues@First@Normal@StateSpaceModel[%]ℱ[{"OriginalSystemEstimator", EstimatorGains[ℱ["LinearSystem"], 70{-1, -2, -3}]}];Eigenvalues@First@Normal@StateSpaceModel[%]文本
Wolfram Research (2014),FeedbackLinearize,Wolfram 语言函数,https://reference.wolfram.com/language/ref/FeedbackLinearize.html.
CMS
Wolfram 语言. 2014. "FeedbackLinearize." Wolfram 语言与系统参考资料中心. Wolfram Research. https://reference.wolfram.com/language/ref/FeedbackLinearize.html.
APA
Wolfram 语言. (2014). FeedbackLinearize. Wolfram 语言与系统参考资料中心. 追溯自 https://reference.wolfram.com/language/ref/FeedbackLinearize.html 年