NDSolve 的 “EventLocator” 方法
引言
能够探测和精确定位在一个微分系统中的变化往往是很有用的. 例如,随着一个奇点或者状态变化的检测,可以采取适当的行动,比如重新启动积分.


也可以考虑布尔值事件函数,在这种情况下,当函数从 True 变为 False 时事件发生,反之亦然.
内置于 NDSolve 的 "EventLocator" 方法实际上相当于一种控制器方法;它处理对事件的检查并且采取适当的动作,但是除此以外,微分系统的积分则完全留给一个下层的基本方法.
本节将举例说明 "EventLocator" 方法和选项的基本用途. 随后的章节给出了更多的事件定位的具体应用,如周期检测、庞加莱截面和不连续点处理.
Needs["DifferentialEquations`NDSolveProblems`"];
Needs["DifferentialEquations`NDSolveUtilities`"];
Needs["DifferentialEquations`InterpolatingFunctionAnatomy`"];
Needs["GUIKit`"];
一个简单的例子是定位一个事件,比如从一个非平衡位置开始的钟摆,何时通过其最低点,并将在该点停止积分.
sol = NDSolve[{y''[t] + Sin[y[t]] == 0, y'[0] == 0, y[0] == 1}, y, {t, 0, 10}, Method -> {"EventLocator", "Event" -> y[t]}]从该解,用户可以看到钟摆在大约 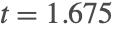 时到达最低点
 . 使用 InterpolatingFunctionAnatomy 程序包,就可能从 InterpolatingFunction 对象提取值.
end = InterpolatingFunctionDomain[First[y /. sol]][[1, -1]];
Plot[Evaluate[{y[t], y'[t]} /. First[sol]], {t, 0, end}, PlotStyle -> {{StandardBrown}, {StandardBlue}}]
当用户使用事件定位器方法的时候,要定位的事件和当找到一个事件时要采取的行动都是通过 "EventLocator" 方法的方法选项指定的.
检测事件的默认动作是前面演示的那样停止积分. 事件动作可以是任意表达式. 每当探测到一个事件时,便使用数值值取代问题变量对该表达式进行计算.
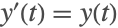
NDSolve[{y''[t] + .1 y'[t] + Sin[y[t]] == 0, y'[0] == 0, y[0] == 1}, y, {t, 0, 10}, Method -> {"EventLocator", "Event" -> y'[t] - y[t], "EventAction" :> Print["y'[", t, "] = y[", t, "] = ", y[t]]}]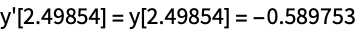
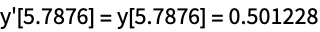
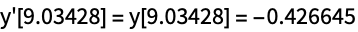
请注意,在这个例子中,"EventAction" 选项使用 RuleDelayed()给出,用以防止计算进行,除非事件被定位.
从显示的输出用户可以看到,当动作没有停止积分时,一个实件的多个事例可以被检测到. 事件是当事件表达式的符号改变时检测到的. 用户可以使用 "Direction" 选项来把事件限制到仅在一个特定的方向的符号变化.
Reap[NDSolve[{y''[t] + .1 y'[t] + Sin[y[t]] == .1 Cos[t], y'[0] == 0, y[0] == 1}, y, {t, 0, 50}, Method -> {"EventLocator", "Event" -> y'[t], "Direction" -> 1, "EventAction" :> Sow[{t, y[t], y'[t]}]}]]从前面例子的输出,用户可能会注意到,事件是在导数近似为零时被探测到. 当该方法在底层积分器的一个步骤中探测一个事件的存在时(通过事件表达式符号的改变),那么它采用一个数值方法来近似地找到根的位置. 由于定位过程是数值的,用户应该只能得到近似的结果. 定位方法选项 AccuracyGoal、PrecisionGoal 和 MaxIterations 可以用予那些利用 FindRoot 控制容差来求根的定位方法.
对于布尔值事件函数,当函数从 True 切换到 False 时,一个事件发生,反之亦然. "Direction" 选项可以用来限制仅从 True 改变为 False 的事件("Direction"->-1)或者仅从 False 改变为 True 的事件 ("Direction"->1).
NDSolve`stop = False;
GUIRun[Widget["Panel", {Widget["Button", {
	"label" -> "Stop",
	BindEvent["action",
Script[NDSolve`stop = True]]}]}]];NDSolve[{y''[t] + Sin[y[t]] == 0, y[0] == 1, y'[0] == 0}, y, {t, 0, ∞}, Method -> {"EventLocator", "Event" :> NDSolve`stop}, MaxSteps -> ∞]
注意,在这个例子中,"Event" 选项使用 RuleDelayed(:>)指定,用以避免计算 stop 的立即值,并且将其设置为函数.
用户可以指定多个事件. 如果事件函数将数值计算结果存入一个列表,那么该列表的每个组成部分被认为是一个单独的事. 通过把这些选项的值指定为具有适当长度的列表,用户可以对每个事件指定不同的动作、方向等等.
NDSolve`stop = False;
swings = 0;{
	NDSolve[{y''[t]  + Sin[y[t]]  == 0, y[0] == 0, y'[0] == 1}, y, {t, 0, 1000000}, Method -> {"EventLocator", "Event" :> {y[t], NDSolve`stop}, "EventAction" :> {swings++, Throw[Null, "StopIntegration"]}, "Direction" -> {1, All}}, MaxSteps -> Infinity], swings}
正如从前面的例子中可以看到的,我们有可能混合实值和布尔值事件函数. 组成部分的期望数目和每个组成部分的类型都是基于初始条件的值,并且需要在整个积分过程中保持一致.
"EventLocator" 的 "EventCondition" 选项允许用户指定事件检测需要满足的额外的布尔条件. 在可能的情况下,用此而不是一个布尔事件是有利的,因为求根过程可以更有效地完成.


sol = NDSolve[{y''[t] + .1 y'[t] + Sin[y[t]] == 0, y'[0] == 1, y[0] == 0}, y, {t, 0, 100}, Method -> {"EventLocator", "Event" -> y[t], "EventCondition" -> (y'[t] ^ 2 / 2 - Cos[y[t]] < -0.9), "EventAction" :> Throw[end = t, "StopIntegration"]}]Plot[Evaluate[{y[t], y'[t], y'[t] ^ 2 / 2 - Cos[y[t]], -.9} /. First[sol]], {t, 0, end}, PlotStyle -> {{Black}, {Blue}, {Green}, {Red}}]"EventLocator" 的 Method 选项允许指定在积分中使用的具体数值方法.
事件定位方法
"EventLocator" 方法的工作原理是通过采取一步低层方法、并且检查某一事件函数的符号(或者奇偶性)在步骤端点处是否不同来实现的. 事件函数应该是实值函数或者布尔值函数,所以,如果有改变,在步骤间隔中必须有一个事件. 对于每个在一个步进中有事件发生的事件函数,将执行一个细化的程序来定位事件在该区间中的位置.
有几种不同的方法可用于细化事件位置. 其中包括简单地采用积分区间开头和末尾的解、事件值的线性插值、以及使用括号求根方法. 应采用的适当方法取决于执行速度和定位精度之间的取舍.
如果该事件动作是用来停止积分,那么积分停止的特定值取决于从 "EventLocator" 的 "EventLocationMethod" 选项获得的值.
单一事件的定位通常足够快,使得所采用的方法不会显著影响整体计算时间. 然而,当一个事件被多次检测,定位的细化方法可以产生很大的影响.
“StepBegin” 和 “StepEnd” 方法
当事件定位的精确位置并不重要、或者不反映底层计算的任何精度信息时,最粗略的方法是适用的. 上一节的 stop 按钮的例子就是这样一个例子:时间步进的计算如此之快,以至于无法在一个特定的时间步进内对按钮的点击计时,更不用说在某一时间步进内的一个特定点. 因此,基于事件本身的准确程度,细化没有任何意义. 用户可以通过使用 "StepBegin" 或者 "StepEnd" 定位方法对此进行指定. 在事件的定义是试探性的或者不够确切的任何例子中,这会是一个合适的选择.
“LinearInterpolation” 方法
当事件结果用于图形绘制中的点的时候,用户只需要把该事件定位到图形的分辨率上. 虽然仅使用步进端点过于草率,基于事件函数值的单一线性插值就足够了.
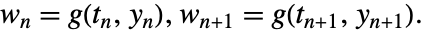


线性插值也可以用来近似事件时间上的解. 但是,由于导数值 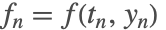 和
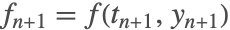 在网点是可用的,事件上的解的更好的近似可以廉价地使用三次厄米(Hermite)插值计算:
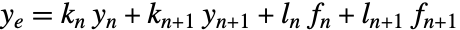

用户可以指定基于具有设置 "LinearInterpolation" 的单一线性插值的细化方法.
sol = First[NDSolve[{y''[t] + Sin[y[t]] == 0, y[0] == 3, y'[0] == 0}, y, {t, 0, ∞}, Method -> {"EventLocator",
	"Event" -> y'[t],
	"EventAction" :> Throw[end = t, "StopIntegration"], "Direction" -> -1,
	"EventLocationMethod" -> "LinearInterpolation", Method -> "ExplicitRungeKutta"}]];
Plot[Evaluate[{y[t], y'[t]} /. sol], {t, 0, end}, PlotStyle -> {{StandardBrown}, {StandardBlue}}]
在整个周期内的图像的分辨率上,用户看不出端点可能不是确切位于导数与轴相交的位置. 但是,如果充分放大的话,用户就可以看到误差.
Plot[Evaluate[y'[t] /. sol], {t, end * (1 - .001), end}, PlotStyle -> StandardBlue]线性插值方法对于大部分图示目的是足够的,例如接下来的章节中所示的庞加莱截面的例子. 请注意,对于布尔值事件函数,线性插值实际上只是一个二分步骤,所以线性插值方法可能对于图形是不足的.
布伦特 (Brent) 方法
默认的定位方法是事件定位方法 "Brent",即 使用带有布伦特方法的FindRoot 寻找事件的位置. 布伦特方法始于一个带括号的根,并且把基于插值法和二分法的步骤结合起来,确保收敛速度至少与二分法一样好. 用户可以使用 "Brent" 事件定位方法的方法选项来控制 FindRoot 试图获取的事件函数的根的准确度和精度. 默认情况下是采用与 NDSolve 用于局部误差控制相同的准确度和精度来求得根.
对于支持连续或者稠密输出的方法,事件函数的变量可以通过使用连续输出公式很有效很简单地找到. 不过,对于不支持连续输出的方法,解需要执行一步底层方法来计算,这样做的代价可能相对比较昂贵. 另外一种获取准确度不及方法的阶数、但与将 FindRoot 用于从 NDSolve 返回的 InterpolatingFunction 对象一致的近似解的方法是,使用三次厄米(Hermite)插值,通过基于在步骤结束时的解的值和解的导数值的插值方法获取步骤中间的解的近似值.
比较
这个例子使用数个不同的事件定位方法对钟摆方程进行积分,并且比较事件被发现的时间.
eventmethods = {"StepBegin", "StepEnd", "LinearInterpolation", Automatic};Map[
NDSolve[{y''[t] + Sin[y[t]] == 0, y[0] == 3, y'[0] == 0}, y, {t, 0, ∞}, Method -> {"EventLocator",
"Event" -> y'[t],
"EventAction" :> Throw[Print[#, ": t = ", t, " y'[t] = ", y'[t]], "StopIntegration"], "Direction" -> -1, Method -> "ExplicitRungeKutta",
"EventLocationMethod" -> #}]&,
eventmethods
];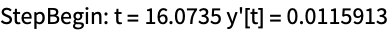
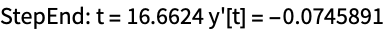
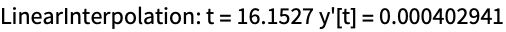
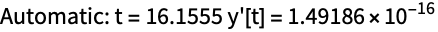
实例
自由落体
该系统对在遇到空气阻力的情况下、由于引力作用的自由落体进行建模(见 [M04]).
sol = y[t] /. First[NDSolve[{y''[t] == -1 + y'[t] ^ 2, y[0] == 1, y'[0] == 0}, y, {t, 0, Infinity}, Method -> {"EventLocator", "Event" :> y[t], "EventAction" :> Throw[tend = t, "StopIntegration"]}]]plt = Plot[sol, {t, 0, tend}, Frame -> True, Axes -> False, PlotStyle -> StandardBlue, DisplayFunction -> Identity];
grp = Graphics[{{Green, Circle[{0, 1}, 0.025]}, {StandardRed, Circle[{tend, sol /. t -> tend}, 0.025]}}];
Show[plt, grp, DisplayFunction -> $DisplayFunction]范德波尔振荡器的周期
范德波尔振荡器是常微分方程的一个极端刚性系统的例子. 事件定位方法可以调用任何方法来对常微分方程系统进行实际积分. 默认方法,Automatic,在必要时自动切换至适用于刚性系统的方法,以便刚性不至引出什么问题.
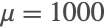

vsol = NDSolve[(|                                             |           |
| ------------------------------------------- | --------- |
| y1'[t] == y2[t]                              | y1[0] == 2 |
| y2'[t] == 1000 (1 - y1[t] ^ 2) y2[t] - y1[t] | y2[0] == 0 |),
{Subscript[y, 1], Subscript[y, 2]}, {t, 3000}, Method -> {"EventLocator", "Event" -> Subscript[y, 2][t], "Direction" -> -1}]通过选择 NDSolve 解的端点,就可以编写一个函数,以返回作为  的一个函数的周期.

vper[μ_] := Module[{vsol},
	vsol = First[Subscript[y, 2] /. NDSolve[(|                                          |           |
| ---------------------------------------- | --------- |
| y1'[t] == y2[t]                           | y1[0] == 2 |
| y2'[t] == μ (1 - y1[t] ^ 2) y2[t] - y1[t] | y2[0] == 0 |),
	{Subscript[y, 1], Subscript[y, 2]}, {t, Max[100, 3 μ]}, Method -> {"EventLocator", "Event" -> Subscript[y, 2][t], "Direction" -> -1}]];
	InterpolatingFunctionDomain[vsol][[1, -1]]];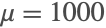
vper[1000]庞加莱截面
对于一个交互式图形界面,参阅程序包 EquationTrekker.
Hénon–Heiles系统
定义 Hénon–Heiles系统,该系统对星系中的恒星运动进行建模.
system = GetNDSolveProblem["HenonHeiles"];
vars = system["DependentVariables"];eqns = {system["System"], system["InitialConditions"]}
在这种情况下,我们感兴趣的庞加莱截面是当轨道通过  时
 平面中点的集合.
由于数值积分的实际结果并不是必须的,有可能可以通过把输出变量列表(NDSolve 的第二个变量中)指定为空,或者 {} 来避免把所有数据存储在 InterpolatingFunction 中. 这意味着 NDSolve 不会产生InterpolatingFunction 作为输出,避免了存储大量不必要的数据. NDSolve 的确发出一条消息 NDSolve::noout 警告将不会有输出函数,但是在这种情况下,它可以安全地被关闭,因为我们所感兴趣的数据是从事件动作中收集到的.
这里使用了线性插值事件定位方法,因为这里计算的目的是在分辨率相对较低的图像中查看结果. 如果用户正在做一个需要放大图像以查看详细信息或者找到某个特征的例子,比如庞加莱 map 中的一个固定点,那么使用默认的定位方法就更加适合了.
Off[NDSolve::noout];

data =
	Reap[
	NDSolve[eqns, {}, {T, 10000},
	Method -> {"EventLocator", "Event" -> Subscript[Y, 1][T], "EventAction" :> Sow[{Subscript[Y, 2][T], Subscript[Y, 4][T]}], "EventLocationMethod" -> "LinearInterpolation",
	"Method" -> {"FixedStep", "Method" -> {"ExplicitRungeKutta", "DifferenceOrder" -> 4}}},
	StartingStepSize -> 0.25, MaxSteps -> ∞];
];psdata = data[[-1, 1]];
ListPlot[psdata, Axes -> False, Frame -> True, AspectRatio -> 1]由于 Hénon–Heiles系统是哈密顿的,一个辛方法提供了这个例子的更好的定性结果.


sdata =
	Reap[
	NDSolve[eqns, {}, {T, 10000},
	Method -> {"EventLocator", "Event" -> Subscript[Y, 1][T], "EventAction" :> Sow[{Subscript[Y, 2][T], Subscript[Y, 4][T]}], "EventLocationMethod" -> "LinearInterpolation",
	"Method" -> {"SymplecticPartitionedRungeKutta", "DifferenceOrder" -> 4, "PositionVariables" -> {Subscript[Y, 1][T], Subscript[Y, 2][T]}}},
	StartingStepSize -> 0.25, MaxSteps -> ∞];
];psdata = sdata[[-1, 1]];
ListPlot[psdata, Axes -> False, Frame -> True, AspectRatio -> 1]ABC 流
system = GetNDSolveProblem["ArnoldBeltramiChildress"];
eqs = system["System"];
vars = system["DependentVariables"];
icvars = vars /. T -> 0;Y1 = eqs; Y1[[2, 2]] = 0;Y1Y2 = eqs;Y2[[{1, 3}, 2]] = 0; Y2ImplicitMidpoint = {"ImplicitRungeKutta", "Coefficients" -> "ImplicitRungeKuttaGaussCoefficients", "DifferenceOrder" -> 2, "ImplicitSolver" -> {"FixedPoint", AccuracyGoal -> 10, PrecisionGoal -> 10, "IterationSafetyFactor" -> 1}};ABCSplitting = {"Splitting",
"DifferenceOrder" -> 2,
"Equations" -> {Y2, Y1, Y2},
"Method" -> {"LocallyExact", ImplicitMidpoint, "LocallyExact"}};psect[ics_] :=
Module[{reapdata},
reapdata =
Reap[
NDSolve[{eqs, Thread[icvars == ics]}, {}, {T, 1000},
Method -> {"EventLocator",
"Event" -> Subscript[Y, 2][T], "EventAction" :> Sow[{Subscript[Y, 1][T], Subscript[Y, 3][T]}],
"EventLocationMethod" -> "LinearInterpolation", Method -> ABCSplitting},
StartingStepSize -> 1 / 4, MaxSteps -> ∞]
];
reapdata[[-1, 1]]
];data =
Mod[Map[psect, {{4.267682454609692, 0, 0.9952906114885919},
{1.6790790859443243, 0, 2.1257099470901704},
{2.9189523719753327, 0, 4.939152797323216},
{3.1528896559036776, 0, 4.926744120488727},
{0.9829282640373566, 0, 1.7074633238173198},
{0.4090394012299985, 0, 4.170087631574883},
{6.090600411133905, 0, 2.3736566160602277},
{6.261716134007686, 0, 1.4987884558838156},
{1.005126683795467, 0, 1.3745418575363608},
{1.5880780704325377, 0, 1.3039536044289253},
{3.622408133554125, 0, 2.289597511313432},
{0.030948690635763183, 0, 4.306922133429981},
{5.906038850342371, 0, 5.000045498132029}}],
2π];
ListPlot[data, ImageSize -> Medium]弹跳球
这个例子是 [SGT03] 中一个例子的推广. 它对一个沿着具有给定形状的坡道弹跳的球进行建模. 这个例子很好地演示了用户可以如何使用具有事件定位的 NDSolve 的多次调用来对某些行为进行建模.
OneBounce[k_, ramp_][{t0_, x0_, xp0_, y0_, yp0_}] :=
	Module[{sol, t1, x1, xp1, y1, yp1},
	sol = First[NDSolve[
	{x''[t] == 0, x'[t0] == xp0, x[t0] == x0,
	y''[t] == -9.8, y'[t0] == yp0, y[t0] == y0},
	{x, y},
	{t, t0, ∞}, Method -> {"EventLocator", "Event" :> y[t] - ramp[x[t]]}, MaxStepSize -> 0.01]];
	t1 = InterpolatingFunctionDomain[x /. sol][[1, -1]];
	{x1, xp1, y1, yp1} = Reflection[k, ramp][{x[t1], x'[t1], y[t1], y'[t1]} /. sol];
	Sow[{x[t]  /. sol, t0 ≤ t ≤ t1}, "X"];
	Sow[{ y[t] /. sol, t0 ≤ t ≤ t1}, "Y"];
	Sow[{x1, y1}, "Bounces"];
	{t1, x1, xp1, y1, yp1}]
Reflection[k_, ramp_][{x_, xp_, y_, yp_}] := Module[{gramp, gp, xpnew, ypnew},
	gramp = -ramp'[x];
	If[Not[NumberQ[gramp]],
	Print["Could not compute derivative "];
	Throw[$Failed]];
	gramp = {-ramp'[x], 1};
	If[ gramp.{xp, yp} == 0,
	Print["No reflection"];
	Throw[$Failed]];
	gp = {1, -1} Reverse[gramp];
	{xpnew, ypnew} = (k / (gramp.gramp)) (gp gp.{xp, yp} - gramp gramp.{xp, yp});
{x, xpnew, y, ypnew}]BouncingBall[k_, ramp_, {x0_, y0_}] :=
Module[{data, end, bounces, xmin, xmax, ymin, ymax},
If[y0 < ramp[x0],
Print["Start above the ramp"];
Return[$Failed]];
data = Reap[
Catch[Sow[{x0, y0}, "Bounces"];
NestWhile[OneBounce[k, ramp], {0, x0, 0, y0, 0}, Function[1 - #1[[1]] / #2[[1]] > 0.01], 2, 25]], _, Rule];
end = data[[1, 1]];
data = Last[data];
bounces = ("Bounces" /. data);
xmax = Max[bounces[[All, 1]]];
xmin = Min[bounces[[All, 1]]];
ymax = Max[bounces[[All, 2]]];
ymin = Min[bounces[[All, 2]]];
Show[{Plot[ramp[x], {x, xmin, xmax}, PlotRange -> {{xmin, xmax}, {ymin, ymax}}, Epilog -> {PointSize[.025], Map[Point, bounces]}, AspectRatio -> (ymax - ymin) / (xmax - xmin)], ParametricPlot[Evaluate[{Piecewise["X" /. data], Piecewise["Y" /. data]}], {t, 0, end}, PlotStyle -> StandardRed]}]]ramp[x_] := If[x < 1, 1 - x, 0];
BouncingBall[.7, ramp, {0, 1.25}]circle[x_] := If[x < 1, Sqrt[1 - x ^ 2], 0];
BouncingBall[.7, circle, {.1, 1.25}]wavyramp[x_] := If[x < 1, 1 - x + .05 Cos[11 Pi x], 0];
BouncingBall[.75, wavyramp, {0, 1.25}]事件方向
常微分方程
这个例子说明受限的三体问题(由四个方程组成的标准非刚性测试系统)的解. 这个例子追踪了绕着月球旅行、并且返回地球的飞船的路径(见 [SG75]的第246页). 指明多个事件和零点交叉方向的能力是重要的.

μ = (1/82.45);
μ^ *  = 1 - μ;
Subscript[r, 1] = Sqrt[(Subscript[y, 1][t] + μ)^2 + Subscript[y, 2][t]^2];
Subscript[r, 2] = Sqrt[(Subscript[y, 1][t] - μ^ * )^2 + Subscript[y, 2][t]^2];
eqns = {{Derivative[1][Subscript[y, 1]][t] == Subscript[y, 3][t], Subscript[y, 1][0] == 1.2}, {Derivative[1][Subscript[y, 2]][t] == Subscript[y, 4][t], Subscript[y, 2][0] == 0}, {Derivative[1][Subscript[y, 3]][t] == 2 Subscript[y, 4][t] + Subscript[y, 1][t] - (μ^ * (Subscript[y, 1][t] + μ)/Subsuperscript[r, 1, 3]) - (μ (Subscript[y, 1][t] - μ^ * )/Subsuperscript[r, 2, 3]), Subscript[y, 3][0] == 0}, {Derivative[1][Subscript[y, 4]][t] == -2 Subscript[y, 3][t] + Subscript[y, 2][t] - (μ^ * Subscript[y, 2][t]/Subsuperscript[r, 1, 3]) - (μ Subscript[y, 2][t]/Subsuperscript[r, 2, 3]), Subscript[y, 4][0] == -1.0493575098303199073}};ddist = 2(Subscript[y, 3][t](Subscript[y, 1][t] - 1.2) + Subscript[y, 4][t]Subscript[y, 2][t]);sol = First[NDSolve[eqns, {Subscript[y, 1], Subscript[y, 2], Subscript[y, 3], Subscript[y, 4]}, {t, ∞},
Method -> {"EventLocator",
"Event" -> {ddist, ddist},
"Direction" -> {1, -1},
"EventAction" :> {Throw[tfinal = t, "StopIntegration"], tfar = t}}]]前两个解的组成部分是无穷小质量的物体的坐标,所以画出一个对另一个的图形就能给出物体的轨道.
ParametricPlot[{Subscript[y, 1][t], Subscript[y, 2][t]} /. sol, {t, 0, tfar}]ParametricPlot[{Subscript[y, 1][t], Subscript[y, 2][t]} /. sol, {t, 0, tfinal}]延迟微分方程
system = {y1'[t] == -y1[t] y2[t - 1] + y2[t - 10], y1[t /; t ≤ 0] == 5, y2'[t] == y1[t] y2[t - 1] - y2[t], y2[t /; t ≤ 0] == 1 / 10, y3'[t] == y2[t] - y2[t - 10], y3[t /; t ≤ 0] == 1};
vars = {y1[t], y2[t], y3[t]};data =
Reap[
sol = First[NDSolve[system, vars, {t, 0, 40},
Method -> {"EventLocator",
"Event" :> {y1'[t], y2'[t], y3'[t]},
"EventAction" :> {Sow[{t, y1[t]}, 1], Sow[{t, y2[t]}, 2], Sow[{t, y3[t]}, 3]},
"Direction" -> {-1, -1, -1}}]],
{1, 2, 3}
];colors = {{StandardRed}, {StandardBlue}, {StandardGreen}};
plots = Plot[Evaluate[vars /. sol], {t, 0, 40}, PlotStyle -> colors];
max = ListPlot[Part[data, -1, All, 1], PlotStyle -> colors];
Show[plots, max]不连续方程和切换函数
在许多应用中,微分系统中的函数可能并不是处处解析的或者连续的.


为了说明穿过一个不连续点时的困难,考虑以下例子 [GØ84](也请参阅 [HNW93]):

t0 = 0;
ics0 = (3/10);
event = (t + (1/20))^2 + (y[t] + (3/20))^2 - 1;
system = {y'[t] == If[event <= 0, t^2 + 2y[t]^2, 2t^2 + 3y[t]^2 - 2], y[t0] == ics0};odemethod = Automatic;data = Reap[
sol = y[t] /. First[NDSolve[system, y, {t, t0, 1}, Method -> odemethod, MaxStepFraction -> 1, StepMonitor :> Sow[t]]]
][[2, 1]];
soldirsol = Plot[sol, {t, t0, 1}]尽管事实是已经得到一个解,但是我们还不清楚这个解是否高效地得到.
StepPlot[data_, opts___ ? OptionQ] :=
	Module[{sdata},
	sdata = Transpose[{data, Range[Length[data]]}];
	ListPlot[sdata, opts, Axes -> False, Frame -> True, PlotRange -> All]
];StepPlot[data]穿过不连续点的最有效的方法之一是通过在不连续点中断积分,重新开始.
以下例子表明如何使用 "EventLocator" 方法实现这个目的.
system1 = {y'[t] == t^2 + 2y[t]^2, y[t0] == ics0};


data1 = Reap[sol1 = y[t] /. First[NDSolve[system1, y, {t, t0, 1}, Method -> {"EventLocator", "Event" -> event, Direction -> 1, EventAction :> Throw[t1 = t; ics1 = y[t]; , "StopIntegration"], Method -> odemethod}, MaxStepFraction -> 1, StepMonitor :> Sow[t]]]
	][[2, 1]];
sol1
使用 "EventLocator" 方法找到的不连续点作为一个新的初始条件,现在积分可以继续.
system2 = {y'[t] == 2t^2 + 3y[t]^2 - 2, y[t1] == ics1};

data2 = Reap[
	sol2 = y[t] /. First[NDSolve[system2, y, {t, t1, 1}, Method -> odemethod, MaxStepFraction -> 1, StepMonitor :> Sow[t]]]
	][[2, 1]];
sol2evsol = Plot[If[t ≤ t1, sol1, sol2], {t, 0, 1}]StepPlot[Join[data1, data2]]不连续点的值在 [HNW93] 中给出为 0.6234,这与 "EventLocator" 方法找到的值一致.
dsol = FullSimplify[First[DSolve[system1, y[t], t]]]FindRoot[event /. dsol, {t, 3 / 5}]避免偏微分方程中的 Wraparound
许多演化方程对这样一个空间域内的行为建模,该空间域是无限的或者足够大以至于无法不使用专门的离散方法对整个域进行离散化. 在实践中,通常的情况是,只要我们感兴趣的解依然是局域化的,我们就有可能一直使用较小的计算域.
当计算域的边界由实际考虑制定,而不是根据研究的实际模型制定时,我们就可能适当地选择边界条件. 因为周期性拟谱逼近的良好的分辨率,使用具有周期性边界条件的拟谱方法可以增加计算域的范围. 周期性边界条件的缺点是传播过边界的信号在域的另一边继续,从而通过wraparound影响了解. 我们有可能在接近边界处使用一个吸收层以最小化这些效果,但是并不总是可能完全消除它们.
sine-Gordon 方程出现在微分几何和相对场论中. 这个例子从一个局部化的初始条件开始,对方程进行积分.周期性的拟谱方法用于积分. 由于没有在边界附近设置吸收层,最适当的办法是,一旦wraparound变得显著,即停止积分. 这种条件很容易通过使用 "EventLocator" 方法,用事件定位检测到.
Timing[sgsol = First[NDSolve[{Subscript[∂, t, t]u[t, x]  == Subscript[∂, x, x]u[t, x] - Sin[u[t, x]],
	u[0, x] == E^-(x - 5)^2 + E^-(x + 5)^2 / 2, u^(1, 0)[0, x] == 0, u[t, -50] == u[t, 50]}, u, {t, 0, 1000}, {x, -50, 50}, Method -> {"MethodOfLines",
"SpatialDiscretization" -> {"TensorProductGrid", "DifferenceOrder" -> "Pseudospectral"}, Method -> {"EventLocator", "Event" :> Abs[u[t, -50]] - 0.01, "EventLocationMethod" -> "StepBegin"}}]]]end = InterpolatingFunctionDomain[u /. sgsol][[1, -1]];
DensityPlot[u[t, x] /. sgsol, {x, -50, 50}, {t, 0, end}, Mesh -> False, PlotPoints -> 100]Timing[sgsol = First[NDSolve[{Subscript[∂, t, t]u[t, x] == Subscript[∂, x, x]u[t, x] - Sin[u[t, x]],
u[0, x] == E^-(x - 5)^2 + E^-(x + 5)^2 / 2, u^(1, 0)[0, x] == 0, u[t, -50] == u[t, 50]}, u, {t, 0, 1000}, {x, -50, 50}, Method -> {"MethodOfLines",
"DiscretizedMonitorVariables" -> True,
"SpatialDiscretization" -> {"TensorProductGrid", "DifferenceOrder" -> "Pseudospectral"}, Method -> {"EventLocator", "Event" :> Abs[First[u[t, x]]] - 0.01, "EventLocationMethod" -> "StepBegin"}}]]]性能比较
EventLocatorTiming[locmethod_, odemethod_] := Block[{Second = 1, y, t, p = 0},
	First[Timing[NDSolve[{y''[t] + (1/1000) y'[t] + Sin[y[t]] == 0, y[0] == 3, y'[0] == 0}, y, {t, ∞}, Method -> {"EventLocator", "Event" -> y'[t], "EventAction" :> If[p++ ≥ 1000, Throw[end = t, "StopIntegration"]], "EventLocationMethod" -> locmethod, "Method" -> odemethod},
	MaxSteps -> ∞]]]
];elmethods = {"StepBegin", "StepEnd", "LinearInterpolation", {"Brent", "SolutionApproximation" -> "CubicHermiteInterpolation"}, Automatic};
odemethods = {Automatic, "ExplicitRungeKutta"};
TableForm[Outer[EventLocatorTiming, elmethods, odemethods, 1], TableHeadings -> {elmethods, odemethods}, TableSpacing -> {1, .25}]虽然简单的步进开始/结束以及线性插值定位的代价基本一样低,更好的定位方法则更加昂贵. 默认的定位方法对于显式朗格-库塔方法尤其昂贵,因为它还不支持一个连续的输出公式——因此,它需要在局域极小化过程中反复调用具有不同步长的方法.
值得指出的是,往往计算事件的额外时间的重要组成部分来自在每个时间步进对事件函数进行计算的需求,以便检查可能的符号变化.
TableForm[
	{Map[
	Block[{Second = 1, y, t, p = 0},
	First[Timing[NDSolve[{y''[t] + (1/1000) y'[t] + Sin[y[t]] == 0, y[0] == 3, y'[0] == 0}, y, {t, end}, Method -> #, MaxSteps -> ∞]]]]&,
	odemethods
	]},
	TableHeadings -> {None, odemethods}]
对于仅包含自变量的事件函数,有一个最优化操作. 这样的事件在初始化时被自动检测. 例如,这样做的优势是应变量的解的插值在局部优化搜索的每个步进中并不执行——而是延迟直到找到自变量的值以后.
局限性
事件定位方法的一个局限性是:由于事件函数在一个步进区间内仅检查符号改变,如果在一个步进区间内该事件函数具有多个根,那么所有的或者一些事件可能被遗漏. 这种情况通常仅当常微分方程的解比事件函数变化得更慢时才发生. 当用户怀疑这种情况可能发生时,最简单的解决方案是通过使用 NDSolve 的 MaxStepSize 选项,降低方法所能采用的最大步长. 我们也可以采用成熟的方法,但是最好的方法取决于计算的内容. 接下来的一个例子表明了这个问题,并且给出两种方法来解决这个问题.

Block[{n = 0}, NDSolve[{y'[t] == y[t], y[-1] == E^-1}, y, {t, 5}, Method -> {"EventLocator", "Event" -> Sin[π y[t]], "EventAction" :> n++}];n]Block[{n = 0}, NDSolve[{y'[t] == y[t], y[-1] == E^-1}, y, {t, 5}, Method -> {"EventLocator", "Event" -> Sin[π y[t]], "EventAction" :> n++}, MaxStepSize -> 0.001];n]从实例问题的本质可以很明显地看出,如果端点增加,则很有可能需要一个较小的最大步长. 在各个位置采用很小的步长,效率将很低. 我们可能通过建立一个按与事件函数相同的时间变化尺度变化的变量,引进一个自适应时间步进的限制.

Block[{n = 0}, NDSolve[{y'[t] == y[t], y[-1] == E^-1, z'[t] == D[Sin[π y[t]], t], z[-1] == Sin[π E^-1]}, {y, z}, {t, 10}, Method -> {"EventLocator", "Event" -> z[t], "EventAction" :> n++}, MaxSteps -> ∞];n]选项总结
“EventLocator” 选项
选项名 | 默认值 | |
| "Direction" | All | 对该事件所允许的零点交叉的方向;1 意味着从负值到正值;-1 意味着从正值到负值;而 All 包括两个方向 |
| "Event" | None | 定义事件的一个表达式;一个事件发生在这样的点:即当替换问题变量的数值值时,表达式等于零 |
| "EventAction" | Throw[Null, "StopIntegration"] | 当一个事件发生时要采取的动作:在该事件中,问题变量使用它们的数值值代替;一般说来,用户需要使用RuleDelayed()来防止选项被计算,除非选项具有数值值 |
| "EventLocationMethod" | Automatic | 细化给定事件的定位所采用的方法 |
| "Method" | Automatic | 对常微分方程组积分所采用的方法 |
“EventLocationMethod” 选项
| "Brent" | 使用选择 Method->"Brent" 的 FindRoot 对事件进行定位;这是具有设置 Automatic 的默认值 |
| "LinearInterpolation" | 使用线性插值法对事件事件时间进行定位;接着使用三次厄米( Hermite) 插值法寻找该事件时间上的解 |
| "StepBegin" | 事件由步骤开始处的解给出 |
| "StepEnd" | 事件由步骤末尾处的解给出 |
“Brent” 选项
选项名 | 默认值 | |
| "MaxIterations" | 100 | 在方法的一个步进中,用来定位一个事件所用的最大迭代次数 |
| "AccuracyGoal" | Automatic | 传递给 FindRoot 的准确度目标设置;如果是 Automatic,那么传递给 FindRoot 的值是基于 NDSolve 的局部误差设置的 |
| "PrecisionGoal" | Automatic | 传递给 FindRoot 的精度目标设置;如果是 Automatic,那么传递给 FindRoot 的值是基于 NDSolve 的局部误差设置的 |
| "SolutionApproximation" | Automatic | 如何在细化过程中对解求近似值以实现事件函数的计算;可以是 Automatic 或者 "CubicHermiteInterpolation" |