

EigenvalueDecomposition
対角化された正方行列 a の固有値分解を与える.
詳細とオプション
- EigenvalueDecompositionは,固有値分解としても知られている.
- EigenvalueDecompositionは,通常,線形微分方程式あるいは線形差分方程式を解析しこれを解くために使われる.
- EigenvalueDecompositionは,対角化可能な行列を,その固有値と固有ベクトルに基づいて,標準形式に分解する. »
- 正方行列は,行と同じ数の線形独立の固有ベクトルを持つならば,対角化可能である. »
- n 個の異なる固有値を持つ次元 n の正方行列は常に対角化可能である.
- EigenvalueDecomposition[a]は行列のペア{s,d}与える.ただし, d は対角要素
 がEigenvalues[a]に属す対角行列で,s は s=Transpose[Eigenvectors[a]]かつ
 の相似行列である. »
- EigenvalueDecompositionはすべての正方行列について存在する訳ではない.しかし,JordanDecomposition,FrobeniusDecomposition,SchurDecompositionについては常に存在する.最初の2つはブロック対角行列を,最後のものは三角行列を返す.
- 次は,使用可能なオプションである.
-
Cubics False 三次方程式を解く際に根号を使うかどうか Method Automatic 使用するメソッドを選択する Quartics False 四次方程式を解く際に根号を使うかどうか ZeroTest Automatic 式がいつ0になるかをテストする Tolerance Automatic 数値行列に使う許容度 - EigenvalueDecompositionはEigensystemを呼び出すことで動作する.固有値分解が存在するとき,対角行列と変換行列はEigensystemの結果と同じように並べられる.
- 入力が有限精度の数値行列のときは,後処理ステップでTolerance設定が使われて固有ベクトルが線形依存かどうかを決定する.
- ZeroTestオプションは厳密行列と記号行列にしか適用されない.
例題
すべて開く すべて閉じる例 (5)
EigenvalueDecomposition[{{-3, 2}, {-15, 8}}]結果として2つの行列が得られる.そのうち2つ目は対角行列である:
Map[MatrixForm, %]m = {{1, 2}, {3, 4}};
{t, d} = EigenvalueDecomposition[{{1, 2}, {3, 4}}]m == t.d.Inverse[t]MatrixForm /@ EigenvalueDecomposition[{{1, 2, 3}, {4, 5, 6}, {7, 8, 9}}]m = {{1.1, 2.2, 3.25}, {0.76, 4.6, 5}, {0.1, 0.1, 6.1}};
{t, d} = EigenvalueDecomposition[m]m == t.d.Inverse[t]EigenvalueDecomposition[{{a, b}, {c, d}}]スコープ (11)
基本的な用法 (6)
MatrixForm /@ EigenvalueDecomposition[Table[N[1 / (i + j + 1)], {i, 3}, {j, 3}]]EigenvalueDecomposition[Table[N[1 / (i + j + 1), 18], {i, 3}, {j, 3}]]m = {{1.1 - .2I, 2.2, 3.25}, {0.76, 4.6, 5 - 2I}, {0.1, 0.1 + I, 6.1}};
{t, d} = EigenvalueDecomposition[m]Max[Abs[Expand[Inverse[t].m.t - d]]]MatrixForm /@ EigenvalueDecomposition[{{(1/3), (1/2), (3/5)}, {(1/2), (4/5), 1}, {(3/5), 1, (9/7)}}]EigenvalueDecomposition[{{π, (1/3)}, {I, 5}}]EigenvalueDecomposition[(| | | |
| - | - | - |
| a | 2 | 0 |
| 2 | 3 | 1 |
| 0 | 1 | 7 |)]m = RandomReal[{0, 5}, {100, 100}];EigenvalueDecomposition[m] ;//Timing特殊行列 (5)
SparseArray[{{1, 3} -> 1, {2, 2} -> 2, {3, 1} -> 3, {4, 2} -> 5}, {4, 4}]MatrixForm /@ EigenvalueDecomposition[%]SparseArray[Band[{1, 1}, {-1, -1}] -> {{{1, 2}, {2, 1}}}, {4, 4}]MatrixForm /@ EigenvalueDecomposition[%]SymmetrizedArray[{{1, 1} -> 2.2, {1, 2} -> 1.1, {3, 2} -> 5.7}, {3, 3}, Symmetric[All]]MatrixForm /@ EigenvalueDecomposition[%]QuantityArray[{{1, 2}, {3, 4}}, "Meters"]変換行列を無次元とする,対角行列内のQuantityArrayオブジェクトの単位:
MatrixForm /@ EigenvalueDecomposition[%]IdentityMatrix[n]は,固有ベクトルの順序決定を除いて自明な固有分解を持つ:
MatrixForm /@ EigenvalueDecomposition[IdentityMatrix[4, WorkingPrecision -> MachinePrecision]]HilbertMatrixの固有値:
EigenvalueDecomposition[HilbertMatrix[3]]行列を最初に数値化した場合, 行列(
 行列は除く)は大きく変化する:
EigenvalueDecomposition[N@HilbertMatrix[3]]これは,数値入力に対して固有ベクトルが正規化されるためである:
Norm /@ Transpose[First[%]]CenteredInterval行列の固有値分解:
SeedRandom[777];(m = Map[CenteredInterval, RandomReal[{-10, 10}, {3, 3}, WorkingPrecision -> 10], {2}])//MatrixForm{t, d} = EigenvalueDecomposition[m]関係がすべての成分に対して0を含む小さい区間を与えることを確認する:
Max[Abs[Inverse[t].m.t - d]]オプション (3)
Cubics (1)
Tolerance (1)
固有ベクトルの完全集合を持たない,繰り返される固有値を持つ行列:
m = {{-103, -191, -255}, {110, 190, 222}, {9, 9, 33}};
{vals, vecs} = Eigensystem[m]
機械精度で許容範囲が自動の場合,上記は固有値分解を持たない:
EigenvalueDecomposition[N@m]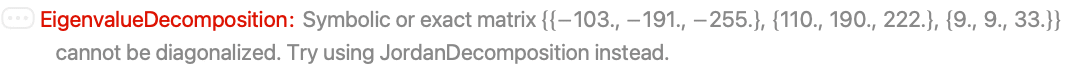
m1 = N@m + .00001RandomReal[{-1, 1}, {3, 3}];EigenvalueDecomposition[m1]EigenvalueDecomposition[m1, Tolerance -> 10 ^ (-3)]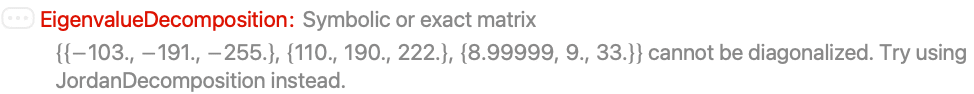
アプリケーション (14)
固有値分解の幾何学 (3)
{t,v}=EigenvalueDecomposition[m]において,t の列は m の固有ベクトルである:
m = {{1, 2}, {2, 1}};
{t, v} = EigenvalueDecomposition[m];
t//MatrixFormこれは,m.t の各列が,t の各列を対応する固有ベクトルで乗じたものに等しくなることを意味する:
{m.t//MatrixForm, Diagonal[v]}{v1, v2} = Transpose[t];正の固有値を持つ固有ベクトルは,そのベクトルに行列が作用する際に同じ方向を向く:
Graphics[{{Thick, Arrow[{{0, 0}, v1}]}, {Red, Arrow[{{0, 0}, m.v1}]}}, Axes -> True]固有値が負の固有ベクトルは,行列によって作用されるとき,反対方向を指す:
Graphics[{{Thick, Arrow[{{0, 0}, v2}]}, {Red, Arrow[{{0, 0}, m.v2}]}}, Axes -> True]

a = {{-2, 2}, {2, 1}};q = {x, y}.a.{x, y}//Expand
{t, λ} = EigenvalueDecomposition[a]ContourPlot[Table[q == n, {n, {-9, -4, -1, 1, 4, 9}}]//Evaluate, {x, -3, 3}, {y, -3, 3}, Epilog -> (Arrow[{{0, 0}, #}]& /@ Transpose[t]), PlotLegends -> "Expressions"]q = 20 x ^ 2 - 16 x y + 23 y ^ 2 - 12 x z - 2 y z + 17 z ^ 2;
cp = ContourPlot3D[q, {x, -1, 1}, {y, -1, 1}, {z, -1, 1}, Contours -> {10}, Mesh -> False, ContourStyle -> Opacity[.5]]CoefficientArraysを使って二次形式のための対称行列を取得する:
m = Normal[CoefficientArrays[q, {x, y, z}, Symmetric -> True][[3]]]{t, d} = EigenvalueDecomposition[N[m]]Show[cp, Graphics3D[{Thickness[0.015], Green, Table[Line[{{0, 0, 0}, t[[All, i]] * Sqrt[10 / d[[i, i]]]}], {i, 1, 3}]}]]q2 = {x, y, z}.d.{x, y, z}//Expand//Chop{Area[ImplicitRegion[q == 10, {x, y, z}]], Area[ImplicitRegion[q2 == 10, {x, y, z}]]}しかしながら,レベル集合は座標軸に整列するように回転されている:
ContourPlot3D[q2, {x, -1.1, 1.1}, {y, -1.1, 1.1}, {z, -1.1, 1.1}, Contours -> {10}, Mesh -> False, ContourStyle -> Opacity[.5]]対角化 (4)
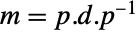
m = {{9, -7, 3}, {12, -10, 3}, {16, -16, 1}};これはEigenvalueDecomposition[m]によって直接与えられる:
{p, d} = EigenvalueDecomposition[m]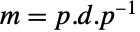
m == p.d.Inverse[p]これで,行列の任意の関数を  として計算できるようになった.例えば,MatrixPowerを使うと以下のようになる:
MatrixPower[m, k] == p . MatrixPower[d, k].Inverse[p]同様に,MatrixExp は自明となり, の対角成分を累乗するだけでよくなる:
MatrixExp[m] == p . MatrixExp[d].Inverse[p]MatrixExp[d]標準行列が行列  で与えられている線形変換
 について考える.
 上の基底
 であって,変換
 のその基底における表現
 が対角行列となるものを求める:
a = (|    |    |   |   |
| -- | -- | - | - |
| -6 | 4  | 0 | 9 |
| -3 | 0  | 1 | 6 |
| -1 | -2 | 1 | 0 |
| -4 | 4  | 0 | 7 |);
{b, d} = EigenvalueDecomposition[a];

(B = Transpose[b])//MatrixForm は,
 座標から標準座標への変換を行い,その逆写像は逆方向への変換を行う:
bInv = Inverse[b]したがって, は
 によって与えられるが,これは対角行列である:
bInv . a .b//MatrixForm
% == d実数値対称行列は,直交的に対角化できる.すなわち, という形で表され,ここで
 は対角成分で実数であり,
 は直交行列である.次の行列が対称行列であることを確認し,これを対角化する:
(s = {{1, 4, -2}, {4, 5, -3}, {-2, -3, 2}})//MatrixFormTranspose[s] == s
{t, d} = EigenvalueDecomposition[s];
d
直交変換行列を確実にするためには, の各列を正規化する必要がある:
o = Transpose[FullSimplify[Normalize /@ Transpose[t]]]OrthogonalMatrixQ[o]
s == o.d.Transpose[o]//FullSimplify行列が正規行列と呼ばれるのは, である場合である.正規行列は,ユニタリ変換によって対角化可能な最も一般的な種類の行列である.任意の実対称行列
 も正規である.なぜなら,等式の両辺が単に
 となるからである:
TensorExpand[ConjugateTranspose[s].s == s.ConjugateTranspose[s] == s.s, Assumptions -> s∈Matrices[{n, n}, Reals, Symmetric[{1, 2}]]](n = {{3, -1}, {1, 3}})//MatrixFormn.ConjugateTranspose[n] == ConjugateTranspose[n].nNormalMatrixQ を使って確認する:
NormalMatrixQ[n]{t, d} = EigenvalueDecomposition[n]d//MatrixForm
u = Transpose[Normalize /@ Transpose[t]];
UnitaryMatrixQ[u]
n == u.d.ConjugateTranspose[u]微分方程式と力学系 (4)

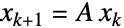
a = (1/100)(|    |    |    |
| -- | -- | -- |
| 90 | 01 | 09 |
| 01 | 90 | 01 |
| 09 | 09 | 90 |);{t, d} = EigenvalueDecomposition[a]

x[k_] = t.d^k.Inverse[t].{C[1], C[2], C[3]}; が対角行列であるため,要素ごとの累乗とMatrixPowerは同一の操作となることに注意されたい:
Simplify[MatrixPower[d, k] == d ^ k, k > 0] が数値的丸め誤差の範囲内で力学方程式を満たしていることを検証する:
Simplify[x[k] == a.x[k - 1], k > 1]常微分方程式系  ,
 ,
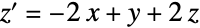 を解く.まず,右辺に対する係数行列
 を構築する:
a = {{0, 1, 0}, {0, 0, 1}, {-2, 1, 2}};{p, d} = EigenvalueDecomposition[a] を,
 の対角成分に対して
 を掛け,ベキ指数で表現した行列とする:
Subscript[d, t] = MapAt[Exp[# t]&, d, {{1, 1}, {2, 2}, {3, 3}}]一般解は  であるが,これは3つの任意の初期値に対応するものである:
p.Subscript[d, t].Inverse[p] . {C[1], C[2], C[3]}DSolveValueを用いて解を検証する:
Simplify[% == DSolveValue[{x'[t] == y[t], y'[t] == z[t], z'[t] == -2x[t] + y[t] + 2z[t]}, {x[t], y[t], z[t]}, t]]ある粒子が平面力場内を運動しており,その位置ベクトル  が
 および
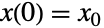 を満たすと仮定する.ここで,
 および
 はそれぞれ次のように与えられる.
 について,この初期問題を解くこととする:
a = (|    |    |
| -- | -- |
| 4  | -5 |
| -2 | 1 |);Subscript[x, 0] = (| |
| --- |
| 1.9 |
| 3.6 |);
{v, λ} = EigenvalueDecomposition[a]一般解は 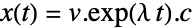 である.LinearSolveを用いて係数ベクトル
 を決定する:
c = LinearSolve[v, Subscript[x, 0]]x[t_] = v.MatrixExp[λ t].c

MatrixExp[λ t] == DiagonalMatrix[Exp[Diagonal[λ t]]]DSolveValueを用いて解を検証する:
x[t] == DSolveValue[{{u1'[t], u2'[t]} == a.{u1[t], u2[t]}, {u1[0], u2[0]} == Subscript[x, 0]}, {u1[t], u2[t]}, t] //Simplify//Chopleqn = {Derivative[1][x][t] == -3(x[t] - y[t]), Derivative[1][y][t] == -x[t] z[t] + 26 x[t] - y[t], Derivative[1][z][t] == x[t] y[t] - z[t]};lj = D[leqn[[All, 2]], {{x[t], y[t], z[t]}}]eqp = Solve[leqn /. {x'[t] -> 0, y'[t] -> 0, z'[t] -> 0}, {x[t], y[t], z[t]}]{vecs, d} = EigenvalueDecomposition[N[lj /. eqp[[3]]]]pt の微小摂動から dir の方向へ逆向きに積分を行う関数:
st[pt_, dir_] := First[{x[t], y[t], z[t]} /. NDSolve[{leqn, Thread[{x[0], y[0], z[0]} == pt + 10^-6dir]}, {x, y, z}, {t, 0, -4}]];pt = {x[t], y[t], z[t]} /. eqp[[3]];dir = vecs[[All, 3]];sr = ParametricPlot3D[Evaluate[{st[pt, dir], st[pt, -dir]}], {t, 0, -4}, PlotStyle -> Table[{Thickness[0.015], Red}, {2}]]pt = {x[t], y[t], z[t]} /. eqp[[2]];{vecs, d} = EigenvalueDecomposition[N[lj /. eqp[[2]]]];
dir = vecs[[All, 3]];sl = ParametricPlot3D[Evaluate[{st[pt, dir], st[pt, -dir]}], {t, 0, -4}, PlotStyle -> Table[{Thickness[0.015], Green}, {2}]];Show[{ParametricPlot3D[Evaluate[{x[t], y[t], z[t]} /. NDSolve[{leqn, x[0] == 5, y[0] == 0, z[0] == 25}, {x, y, z}, {t, 0, 100}]], {t, 0, 100}], sr, sl}, PlotRange -> {{-25, 25}, {-25, 25}, {0, 50}}]物理学 (3)
量子力学においては,状態は複素ユニットベクトルによって表され,物理量はエルミート線形演算子によって表される.固有値は可能な観測値を示し,固有ベクトルに関する成分の二乗ノルムはそれら観測値の出現確率を与える.スピン演算子  および状態
 が与えられたとき,可能な観測値およびその確率を求める:
σ = (ℏ/2)(| | |
| - | -- |
| 0 | -I |
| I | 0 |);ψ = (1/Sqrt[5])(| |
| --- |
| 1 |
| 2 I |);固有分解を計算する場合,得られる可能性のある観測値は である:
{t, d} = EigenvalueDecomposition[σ]u = Transpose[Normalize /@ Transpose[t]]UnitaryMatrixQ[u] の随伴作用素は固有ベクトルへの射影を行い,それによって
 の相対確率(
 に対応)および
 の相対確率(
 に対応)が与えられる:
Abs[(u.ψ)] ^ 2//Simplify量子力学において,エネルギー演算子はハミルトニアン  と呼ばれ,状態はシュレディンガー方程式
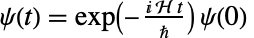 に従って発展する.定磁場中のスピン1粒子のハミルトニアンが
 方向にある場合,初期状態が
 で
 を表す粒子について,時点
 における状態を求める:
ℋ = (Subscript[ω, 0]ℏ/Sqrt[2]) (|   |    |    |
| - | -- | -- |
| 0 | -I | 0  |
| I | 0  | -I |
| 0 | I  | 0  |);Subscript[ψ, 0] = {1, 0, 0};

{v, ℰ} = EigenvalueDecomposition[ℋ]u = Transpose[Normalize /@ Transpose[v]]UnitaryMatrixQ[u]

ψ[t_] = u. MatrixExp[-(I t/ℏ)ℰ].u.Subscript[ψ, 0] //FullSimplify慣性モーメントは,剛体がさまざまな方向に回転することに対する抵抗を記述する実対称行列である.この行列の固有値は主慣性モーメントと呼ばれ,対応する固有ベクトル(必ず直交する)は主軸と呼ばれる.以下に示す四面体について,主慣性モーメントおよび主軸を求める:
tet = Tetrahedron[{{-1.25, -1, -0.75}, {3.75, -1, -0.75}, {-1.25, 3., -0.75}, {-1.25, -1, 2.25}}](ℐ = MomentOfInertia[tet])//MatrixForm{a, m} = EigenvalueDecomposition[ℐ]a.a//ChopRegionCentroid[tet]Graphics3D[{{Opacity[.5], tet}, Arrow[{{0, 0, 0}, 3#}]& /@ a}]特性と関係 (13)
EigenvalueDecompositionは,行列  を
 として分解する:
a = RandomInteger[10, {3, 3}];
{s, d} = EigenvalueDecomposition[a];
a == s.d.Inverse[s]//FullSimplify

d == Inverse[s].a.s//FullSimplifyこれは,逆行列を使用せず,計算コストの高い処理を回避しつつ,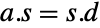 として表現することができる:.
a.s == s.d//FullSimplifyEigenvalueDecomposition[m]は,事実上,{Transpose[Eigenvectors[m]],DiagonalMatrix[Eigenvalues[m]]}に等しい:
m = RandomComplex[1 + I, {3, 3}];
EigenvalueDecomposition[m] == {Transpose[Eigenvectors[m]], DiagonalMatrix[Eigenvalues[m]]}EigenvalueDecomposition[m]は,TransposeおよびDiagonalMatrixを使ってEigensystem[m]から構築できる:
m = RandomComplex[1 + I, {3, 3}];
EigenvalueDecomposition[m] == Replace[Eigensystem[m], {vals_, vecs_} -> {vecs, DiagonalMatrix[vals]}]EigenvalueDecomposition[m]は,DiagonalizableMatrixQ[m]がTrueを返すときかつそのときに限って存在する:
d = {{-3, -6, 9}, {-18, -15, 27}, {-18, -18, 30}};
DiagonalizableMatrixQ[m]EigenvalueDecomposition[d]nd = {{42, 49, -61}, {-9, -4, 13}, {18, 26, -26}};
DiagonalizableMatrixQ[n]EigenvalueDecomposition[nd]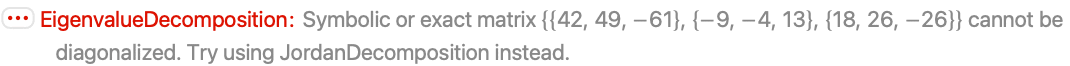
この行列はdと同じ固有値を持つが,完全な固有値集合は持たない:
Eigensystem[nd]EigenvalueDecomposition[m]は,m のジョルダン行列が対角行列のときかつそのときに限って存在する:
nd = {{27, 48, 81}, {-6, 0, 0}, {1, 0, 3}}
EigenvalueDecomposition[nd]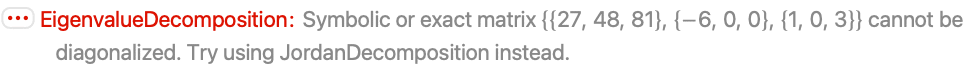
MatrixForm /@ JordanDecomposition[nd]分解が存在するとき,それはJordanDecompositionと一致する:
d = {{2, 1, 0}, {3, 7, 1}, {5, -1, -4}};
EigenvalueDecomposition[d] == JordanDecomposition[d]Last[JordanDecomposition[d]]//MatrixForm可逆行列 について,
 と
 は
 次行列において相互に逆数となる成分を持つ:
m = {{0, 3, 7}, {0, -3, 1}, {-4, 2, -8}};
{t, d} = EigenvalueDecomposition[m];
{tInv, dInv} = EigenvalueDecomposition[Inverse[m]];
固有値は絶対値でソートされるため,これは同じ値を与えるものの,順序が逆になる:
Diagonal[d] == Reverse[(1/Diagonal[dInv])]//FullSimplify 行列の列は同じであるが,固有値の並び順に合わせるために逆順になっている:
MatrixForm /@ {t, tInv}ある解析関数  について,
 は
 と同じ
 行列を持ち,対角行列は
 で,順序を除いて等しい:
m = {{1, 1, 0}, {-1, 1, 0}, {0, 0, 5}};
{t, d} = EigenvalueDecomposition[m]
EigenvalueDecomposition[m.m] == {t, d.d}

EigenvalueDecomposition[MatrixExp[m]] == {t, MatrixExp[d]}//SimplifySingularValueDecomposition[m]は, および
 の固有値分解から構築される:
m = (| | | |
| ---- | --- | ---- |
| -5.2 | 0 | -5 |
| 1.7 | 5.4 | -4.3 |);{u, Σ, v} = SingularValueDecomposition[m];
{Subscript[t, L], Subscript[d, L]} = EigenvalueDecomposition[m . ConjugateTranspose[m]];

{u//MatrixForm, Subscript[t, L]//MatrixForm}
{Subscript[t, R], Subscript[d, R]} = EigenvalueDecomposition[ConjugateTranspose[m].m];

{v//MatrixForm, Subscript[t, R]//MatrixForm} は列数よりも行数が少ないため,
 は(
 とは対照的に)
 である:
MatrixForm /@ {Σ, Sqrt[Subscript[d, L]]}実対称行列の固有値は実数であり,その固有ベクトルは直交する:
(s = {{1, 4, -2}, {4, 0, -3}, {-2, -3, 2}})//MatrixFormSymmetricMatrixQ[s]
{t, d} = EigenvalueDecomposition[s];
d//MatrixForm
固有ベクトル( の各列)が互いに直交していることを確認する:
Transpose[t].t//Simplify実反対称行列の固有値は虚数であり,その固有ベクトルは直交する:
(a = {{0, 4, -2}, {-4, 0, -3}, {2, 3, 0}})//MatrixFormAntisymmetricMatrixQ[a]
{t, d} = EigenvalueDecomposition[a];
d//MatrixForm
固有ベクトル,すなわち  の各列が互いに直交していることを確認する:
ConjugateTranspose[t].t//Simplifyユニタリ行列の固有値は単位円上に存在し,その固有ベクトルは直交する:
u = {{1 / Sqrt[2], I / Sqrt[2]}, {I / Sqrt[2], 1 / Sqrt[2]}};UnitaryMatrixQ[u]MatrixForm /@ ({t, d} = EigenvalueDecomposition[u])Abs[Diagonal[d]]固有ベクトル,すなわち  の列ベクトルが互いに直交していることを確認する:
ConjugateTranspose[t].t//Simplifyn = {{1, 2, -1}, {-1, 1, 2}, {2, -1, 1}};NormalMatrixQ[n]
{t, d} = EigenvalueDecomposition[n];
d//MatrixForm
ConjugateTranspose[t].t//Simplifyシューア分解{q,r}と固有分解{t,d}は,正規行列の場合,本質的に一致する:
n = (| | | |
| --- | --- | --- |
| 1. | 3. | -1. |
| -1. | 1. | 3. |
| 3. | -1. | 1. |);SchurDecomposition[n,RealBlockDiagonalFormFalse]を計算する:
{q, r} = SchurDecomposition[n, RealBlockDiagonalForm -> False]//Chopこのオプションは,右三角行列である r が対角行列になることを保証する:
DiagonalMatrixQ[r] は順序を除いて
 と等しく,
 は順序および位相を除いて
 と等しい:
{t, d} = EigenvalueDecomposition[n]//Chopd == r と
 の等価性を検証するためには,各列の最初の項を1.に設定して位相の違いを消去する必要がある:
Transpose[(#1/First[q])& /@ q] - Transpose[(#1/First[t])& /@ t]//Chop考えられる問題 (1)
任意の正規行列はユニタリ対角化可能であるが, がEigenvalueDecompositionによって返される場合,ユニタリ行列であるとは限らない:
m = (| | | |
| -- | -- | -- |
| -1 | 1 | 0 |
| 0 | -1 | 1 |
| 1 | 0 | -1 |)
{t, d} = EigenvalueDecomposition[m];
{NormalMatrixQ[m], UnitaryMatrixQ[t]}問題点として,各列がそれぞれ正規化されていない場合がある. の各列を正規化する:
u = Transpose[Normalize /@ Transpose[t]]UnitaryMatrixQ[u]


m == u.d.u//Simplifyテキスト
Wolfram Research (2025), EigenvalueDecomposition, Wolfram言語関数, https://reference.wolfram.com/language/ref/EigenvalueDecomposition.html.
CMS
Wolfram Language. 2025. "EigenvalueDecomposition." Wolfram Language & System Documentation Center. Wolfram Research. https://reference.wolfram.com/language/ref/EigenvalueDecomposition.html.
APA
Wolfram Language. (2025). EigenvalueDecomposition. Wolfram Language & System Documentation Center. Retrieved from https://reference.wolfram.com/language/ref/EigenvalueDecomposition.html