Minimize
更多信息和选项
- Minimize 亦称为下确界、符号优化和全局优化 (GO).
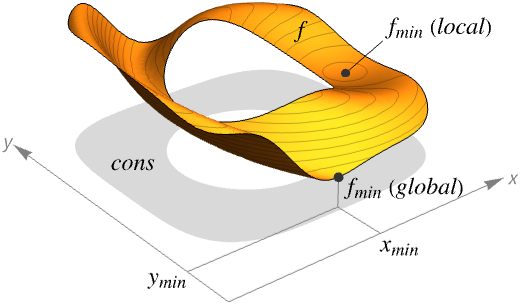
- Minimize 求给定约束条件限制下 f 的全局最小值.
- Minimize 通常用于求给定约束条件下可能的最小值. 在不同的领域,这可能被称为最佳策略、最佳方案、最佳配置等.
- Minimize 返回形如 {fmin,{x->xmin,y->ymin,…}} 的列表.
- 如果 f 和 cons 是线性的或是多项式,Minimize 总是求全局最小值.
- 约束条件 cons 可以是以下表达式的任意逻辑组合:
-
lhs==rhs 等式 lhs>rhs, lhs≥rhs, lhs<rhs, lhs≤rhs 不等式 (LessEqual、…) lhsrhs, lhsrhs, lhsrhs, lhsrhs 不等式 (LessEqual、…) Exists[…], ForAll[…] 量化的条件 {x,y,…}∈rdom 区域或域的指定 - Minimize[{f,cons},x∈rdom] 实际上等价于 Minimize[{f,cons∧x∈rdom},x].
- 对于 x∈rdom,可用 Indexed[x,i] 来指代不同的坐标.
- 可能的域 rdom 包括:
-
Reals 实标量变量 Integers 整数标量变量 Vectors[n,dom]  中的向量变量
Matrices[{m,n},dom]  中的矩阵变量
ℛ 限制在几何区域  中的向量变量
- 默认情况下,假定所有变量都是实数.
- 如果给定精确的输入,Minimize 将返回精确的结果. 如果给定近似的输入,它会自动调用 NMinimize.
- Minimize 将返回以下形式的结果:
-
{fmin,{xxmin,…}} 有限的最小值 {∞,{xIndeterminate,…}} 不可行,即约束集为空 {-∞,{xxmin,…}} 无界,即 f 的值可以是任意小的值 - 如果最小值只能在无穷小的位置取得(极限位置超出约束条件所定义的域),或是只能取得无限接近的值,Minimize 的返回值为下确界或是最接近极限值的可列举的点.
- 即使在多个点达到相同的最小值,也只返回一个.
- N[Minimize[…]] 调用 NMinimize 来解决不能以符号形式求解的优化问题.
- 当计算结果时,Minimize[f,x,WorkingPrecision->n] 使用 n 位精度. »
范例
打开所有单元 关闭所有单元基本范例 (5)
Minimize[2x ^ 2 - 3x + 5, x]Minimize[(x y - 3) ^ 2 + 1, {x, y}]Minimize[{x - 2y, x ^ 2 + y ^ 2 ≤ 1}, {x, y}]Minimize[a x ^ 2 + b x + c, x]Minimize[x + y, {x, y}∈Disk[]]Show[ContourPlot[x + y, {x, y}∈Disk[]], Graphics[{Red, PointSize[Large], Point[{x, y} /. Last[%]]}]]范围 (36)
基本用法 (7)
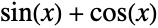
Minimize[Sin[x] + Cos[x], x]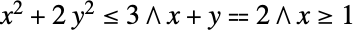

Minimize[{x + 2y, x ^ 2 + 2y ^ 2 ≤ 3 && x + y == 2 && x ≥ 1}, {x, y}]Minimize[{x y, x ^ 2 + y ^ 2 ≤ 1 || (x + 1) ^ 2 + (y - 1) ^ 2 ≤ 2}, {x, y}]Minimize[{x + y, x ≤ y ^ 2}, {x, y}]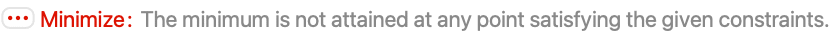
Minimize[{x + y, x ^ 2 + y ^ 2 < 0}, {x, y}]
Minimize[Exp[x], x]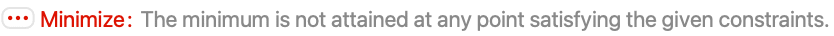
Minimize[{{1, 1}.v, {{1, 2}, {1, 0}}.v{3, -1}}, v]单变量问题 (7)
Minimize[x ^ 4 + 2x ^ 3 + 5x - 7, x]Minimize[{3x ^ 2 - x + 9, 2x ^ 3 + 5x - 7 ≥ 0}, x]Minimize[E ^ (2E ^ x) - Log[x ^ 2 + 1] - 20x, x]Minimize[{AiryAi[x + Sin[x]] + Cos[x ^ 2], -5 ≤ x ≤ 5}, x]Plot[AiryAi[x + Sin[x]] + Cos[x ^ 2], {x, -5, 5}, Epilog -> {Red, Point[{x /. %[[2]], %[[1]]}]}]Minimize[{BesselJ[2, x] / Gamma[x + 1] + (x + 1) ^ Sin[x], 0 ≤ x ≤ 10}, x]
Plot[BesselJ[2, x] / Gamma[x + 1] + (x + 1) ^ Sin[x], {x, 0, 10}, Epilog -> {Red, Point[{x /. %[[2]], %[[1]]}]}]Minimize[{Sin[x], -1 / 2 ≤ Cos[x] ≤ 1 / 2}, x]Minimize[Sin[E ^ (x / 3) - 3 x] + 2 Cos[2 E ^ (x / 3) - 6 x + 1] ^ 2, x]Minimize[Sin[Sqrt[3] x] - Exp[Cos[3 x] + 2], x]
Show[{Plot[Sin[Sqrt[3] x] - Exp[Cos[3 x] + 2], {x, -50, 50}], Graphics[{Red, Line[{{-50, %[[1]]}, {50, %[[1]]}}]}]}]Minimize[{x - Floor[x + UnitStep[x - 1]], Ceiling[Abs[x]] < 5}, x]Minimize[SinhIntegral[DawsonF[x]], x]Minimize[BesselJ[7 / 4, x ^ 2 + x + 1], x]多变量问题 (9)
Minimize[{2x + 3y - z, 1 ≤ x + y + z ≤ 2 && 1 ≤ x - y + z ≤ 2 && x - y - z == 3}, {x, y, z}]Minimize[{(2x + y - z) / (5x - 7y + 3), 0 ≤ x + y + z ≤ 1 && 1 ≤ x - y + z ≤ 2 && x - y - z == 3}, {x, y, z}]Minimize[(x ^ 2 - 2y) ^ 2 - x ^ 2 + 2y - 1, {x, y}]Minimize[{x y - 1, x ^ 2 + y ^ 2 ≤ 1}, {x, y}]Minimize[{x ^ 2 + 1, x y ≥ 1}, {x, y}]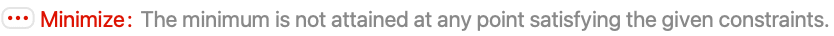
Minimize[{x, x y ≤ 1}, {x, y}]
Minimize[{x, x ^ 2 + y ^ 2 < 0}, {x, y}]
Minimize[{(x + 7)^2 + (y - 8)^2, Subscript[∀, z]Subscript[∃, w]3 z^2 w + (x + y) z^4 - 1 == (x^3 - x y + y^2 - 1) w^2}, {x, y}]Minimize[{Sqrt[x + y] + x , x Sqrt[y] ≥ 1}, {x, y}]Minimize[{E ^ x + Log[y], x Log[y] == 2 && -10 ≤ x ≤ 10 && 1 / 10 ≤ y ≤ 10}, {x, y}]Minimize[{Max[x - y, Abs[y]], Min[x - 2, x - y ^ 2] ≥ Abs[x y - 1]}, {x, y}]Minimize[v.{-1, 1}, {VectorGreaterEqual[{{{1, 0}, {0, 1}, {-1, -2}}.v, {0, 0, -2}}, "ExponentialCone"]}, v]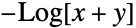
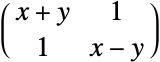
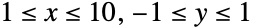
res = Minimize[{-Log[x + y], (| | |
| ----- | ----- |
| x + y | 1 |
| 1 | x - y |)Underscript[, {"SemidefiniteCone", 2}]0 && 1 ≤ x ≤ 10 && -1 ≤ y ≤ 1}, {x, y}]Show[Plot3D[-Log[x + y], {x, 1, 10}, {y, -1, 1}, ...], Graphics3D[{Red, PointSize[0.05], Point[{x, y, -Log[x + y]} /. res[[2]]]}]]参数化问题 (4)
Minimize[{-8x - 7y, -6 x - 4 y ≤ 8 - 5 a - 7 b && 7 x + 5 y ≤ a + 4 b && -x + y ≤ 6 + 4a - 5 b && -4 x + 7 y ≤ -1 - 2 a - 7 b && 5 y ≤ 6 - 9 b}, {x, y}]min = %[[1]];Plot3D[min, {a, -3, 3}, {b, 0, 3}]Minimize[{(x - 1) ^ 2 + (2y - 1) ^ 2, x + 2y ≤ a + b && 2x - y ≤ a - b + 1 && x - 2y ≤ 2a - b + 1}, {x, y}]min = %[[1]];Plot3D[min, {a, -5, 5}, {b, -5, 5}]Minimize[x ^ 4 + a x ^ 2 + b, x]Minimize[{x ^ 2 + y ^ 2, x ^ 3 + y ^ 2 == a}, {x, y}]在整数上优化 (3)
Minimize[{E ^ x - x ^ 3 Log[x], x > 0}, x, Integers]Minimize[Sin[2x] + Cos[3x], x, Integers]
Show[{ListPlot[Table[Sin[2x] + Cos[3 x], {x, 0, 10000}]], Graphics[{Red, Line[{{0, %[[1]]}, {10000, %[[1]]}}]}]}]Minimize[{2x + 3y - z, 1 ≤ x + y + z ≤ 2 && 1 ≤ x - y + z ≤ 2 && x - y - z == 3}, {x, y, z}, Integers]Minimize[{x ^ 2 + x y + 1, x y ≥ 1}, {x, y}, Integers]在区域上优化 (6)
ℛ = Cylinder[{{1, 2, 3}, {3, 2, 1}}, 1];Minimize[z, {x, y, z}∈ℛ]Graphics3D[{{Opacity[0.5], Green, ℛ}, {Red, PointSize[Large], Point[{x, y, z} /. Last[%]]}}]Subscript[ℛ, 1] = Disk[];
Subscript[ℛ, 2] = InfiniteLine[{{-2, 0}, {0, 2}}];Minimize[(x - u)^2 + (y - v)^2, {{x, y}∈Subscript[ℛ, 1], {u, v}∈Subscript[ℛ, 2]}]//RootReduceGraphics[{{LightBlue, Subscript[ℛ, 1]}, {Green, Subscript[ℛ, 2]}, {Red, Point[{{x, y}, {u, v}} /. Last[%]]}}]
Subscript[ℛ, 1] = Triangle[{{0, 0}, {1, 0}, {0, 1}}];
Subscript[ℛ, 2] = Disk[{1, 1}, {2r, r}];Minimize[{r, {x, y}∈Subscript[ℛ, 1] && {x, y}∈Subscript[ℛ, 2]}, {r, x, y}]Graphics[{{LightBlue, Subscript[ℛ, 1], Subscript[ℛ, 2]}, {Red, Point[{x, y}]}} /. Last[%]]Subscript[ℛ, 3] = Disk[{a, b}, r];Minimize[{r, ({0, 0} | {1, 0} | {0, 1})∈Subscript[ℛ, 3]}, {a, b, r}]Graphics[{{LightBlue, Subscript[ℛ, 3]} /. %[[2]], {Red, Point[{{0, 0}, {1, 0}, {0, 1}}]}}]用 Circumsphere 直接给出同样的结果:
Circumsphere[{{0, 0}, {1, 0}, {0, 1}}]


ℛ = Sphere[];Minimize[x.{1, 2, 3}, x∈ℛ]Subscript[ℛ, 1] = Triangle[{{0, 0}, {1, 0}, {0, 1}}];
Subscript[ℛ, 2] = Disk[{2, 2}, 1];Minimize[EuclideanDistance[x, y], {x∈Subscript[ℛ, 1], y∈Subscript[ℛ, 2]}]//RootReduceGraphics[{{LightBlue, Subscript[ℛ, 1], Subscript[ℛ, 2]}, {Red, Point[{x, y}]}} /. %[[2]]]选项 (1)
WorkingPrecision (1)
TimeConstrained[Minimize[{x ^ 2 + y ^ 2 + z ^ 2, x ^ 2 - 3 x y z + 9 z ^ 2 + y ^ 2 == E && x y z ≤ Pi}, {x, y, z}], 60]例如:WorkingPrecision->100,可以得出精确的最小值,但是结果可能是错误的:
Minimize[{x ^ 2 + y ^ 2 + z ^ 2, x ^ 2 - 3 x y z + 9 z ^ 2 + y ^ 2 == E && x y z ≤ Pi}, {x, y, z}, WorkingPrecision -> 100]//Timing应用 (10)
基本应用 (3)
Minimize[{2x + 2y, x y == 1 && x > 0 && y > 0}, {x, y}]triangle = a > 0 && b > 0 && c > 0 && a + b > c && a + c > b && b + c > a;
s = 1 / 2(a + b + c);Minimize[{a + b + c, triangle && Sqrt[s(s - a)(s - b)(s - c)] ^ 2 == 1}, {a, b, c}]%//RootReduceMinimize[{Sqrt[x ^ 2 + (y - c) ^ 2], y == a x ^ 2}, {x, y}]

Assuming[0 < 1 / (2c) < a, Refine@ Minimize[{Sqrt[x ^ 2 + (y - c) ^ 2], y == a x ^ 2}, {x, y}]]几何距离 (6)
通过 Minimize[EuclideanDistance[p,q],q∈ℛ],可以求出区域 ℛ 中的点到某个给定点 p 的最小距离, 以及实现该最小距离的点 q. 求单位 Disk[] 中距 {1,1} 最近的点和最小的距离:
p = {1, 1};
q = {q1, q2};
ℛ = Disk[];{d, qrul} = Minimize[EuclideanDistance[p, q], q∈ℛ]//RootReduceGraphics[{{LightBlue, EdgeForm[Gray], ℛ}, {Green, Circle[p, d]}, {Red, Point[{p, q /. qrul}]}, {Dashed, Line[{p, q /. qrul}]}}]求标准单位单纯形 Simplex[2] 中距 {1,3/4} 最近的点和最小的距离:
p = {1, 3 / 4};
q = {q1, q2};
ℛ = Simplex[{{0, 0}, {1, 0}, {0, 1}}];{d, qrul} = Minimize[EuclideanDistance[p, q], q∈ℛ]Graphics[{{LightBlue, EdgeForm[Gray], ℛ}, {Green, Circle[p, d]}, {Red, Point[{p, q /. qrul}]}, {Dashed, Line[{p, q /. qrul}]}}]求标准单位球面 Sphere[] 上距 {1,1,1} 最近的点和最小的距离:
p = {1, 1, 1};
q = {q1, q2, q3};
ℛ = Sphere[];{d, qrul} = Minimize[EuclideanDistance[p, q], q∈ℛ]//RootReduceGraphics3D[{{Opacity[0.5], ℛ}, {Opacity[0.3], Green, Sphere[p, d]}, {Red, Point[{p, q /. qrul}]}, {Dashed, Line[{p, q /. qrul}]}}]求标准单位单纯形 Simplex[3] 中距 {-1/3,1/3,1/3} 最近的点和最小的距离:
p = {-1 / 3, 1 / 3, 1 / 3};
q = {q1, q2, q3};
ℛ = Simplex[{{0, 0, 0}, {1, 0, 0}, {0, 1, 0}, {0, 0, 1}}];{d, qrul} = Minimize[EuclideanDistance[p, q], q∈ℛ]Graphics3D[{{Opacity[0.5], ℛ}, {Opacity[0.3], Green, Sphere[p, d]}, {Red, Point[{p, q /. qrul}]}, {Dashed, Line[{p, q /. qrul}]}}]可以用 Minimize[EuclideanDistance[p,q],{p∈,q∈}]来找出距离最近的两个点 p∈ 和 q∈ 以及它们之间的距离. 找出 Disk[{0,0}] 和 Rectangle[{3,3}] 中距离最近的两个点以及它们之间的距离:
𝒫 = Disk[{0, 0}]; 𝒬 = Rectangle[{3, 3}];{d, pqrul} = Minimize[EuclideanDistance[p, q], {p∈𝒫, q∈𝒬}]//RootReduceGraphics[{{LightBlue, EdgeForm[Gray], 𝒫, 𝒬}, {Red, Point[{p, q} /. pqrul]}, {Dashed, Line[{p, q} /. pqrul]}}]找出 Line[{{0,0,0},{1,1,1}}] 和 Ball[{5,5,0},1] 中距离最近的两个点以及它们之间的距离:
𝒫 = Line[{{0, 0, 0}, {1, 1, 1}}]; 𝒬 = Ball[{5, 5, 0}, 1];{d, pqrul} = Minimize[EuclideanDistance[p, q], {p∈𝒫, q∈𝒬}]//RootReduceGraphics3D[{{𝒫, {Opacity[0.5], 𝒬}}, {Red, Point[{p, q} /. pqrul]}, {Dashed, Line[{p, q} /. pqrul]}}]几何中心 (1)
如果 ℛ⊆n 是一个全维区域, 则切比雪夫中心是 ℛ 的最大内接球的中心. 可以用 Minimize[SignedRegionDistance[ℛ,p], p∈ℛ] 来计算 ℛ 的最大内接球的中心和半径. 求 Rectangle[] 的最大内接球的切比雪夫中心和半径:
ℛ = Rectangle[];p = {p1, p2};{d, prul} = Minimize[SignedRegionDistance[ℛ, p], p∈ℛ]Graphics[{{LightBlue, EdgeForm[Gray], ℛ}, {Green, Circle[p /. prul, -d]}, {Red, Point[p /. prul]}}]求 Triangle[] 的最大内接球的切比雪夫中心和半径:
ℛ = Triangle[];{d, prul} = Minimize[SignedRegionDistance[ℛ, p], p∈ℛ]Graphics[{{LightBlue, EdgeForm[Gray], ℛ}, {Green, Circle[p /. prul, -d]}, {Red, Point[p /. prul]}}]属性和关系 (6)
Minimize 得出目标函数精确的总体最小值:
f = Expand[Product[(x - i)(x - 100 - i), {i, 5}]];Minimize[f, x]Plot[f, {x, 0, 100}, Epilog -> {PointSize[Medium], Green, Point[{x /. %[[2]], %[[1]]}]}]NMinimize 试图得出一个总体最小值,但也可能得出的是极小值:
NMinimize[f, x]Plot[f, {x, 0.5, 5.5}, Epilog -> {PointSize[Medium], Red, Point[{x /. %[[2]], %[[1]]}]}]设定一个起始点,FindMinimum 得出起始点后的第一个极小值:
FindMinimum[f, {x, #}]& /@ {1, 50}Plot[f, {x, 0, 100}, Epilog -> {PointSize[Medium], {Red, Point[{x /. %[[1, 2]], %[[1, 1]]}]}, {Green, Point[{x /. %[[2, 2]], %[[2, 1]]}]}}]m = Minimize[{(x - 2) ^ 2 + (y - 3 / 2) ^ 2, x ^ 2 + y ^ 2 ≤ 1}, {x, y}]x ^ 2 + y ^ 2 ≤ 1 /. m[[2]]
RegionPlot[x ^ 2 + y ^ 2 ≤ 1, {x, -1.2, 2.2}, {y, -1.2, 2.2}, Epilog -> {PointSize[Medium], {Red, Point[{x, y} /. m[[2]]]}, {Green, Point[{2, 3 / 2}]}}]如果取不到最小值, Minimize 可能会给出一个边界上的点:
Minimize[{(x - 2) ^ 2 + (y - 3 / 2) ^ 2, x ^ 2 + y ^ 2 < 1}, {x, y}]
Minimize[{x, x y == 1 && x > 0}, {x, y}]
Minimize 可以解决线性规划问题:
Minimize[{2x + 3y - z, 1 ≤ x + y + z ≤ 2 && 1 ≤ x - y + z ≤ 2 && x - y - z == 3}, {x, y, z}]LinearProgramming 可用于求解以矩阵符号形式给出的同一个问题:
c = {2, 3, -1};
m = {{1, 1, 1}, {1, 1, 1}, {1, -1, 1}, {1, -1, 1}, {1, -1, -1}};
b = {{1, 1}, {2, -1}, {1, 1}, {2, -1}, {3, 0}};LinearProgramming[c, m, b, -Infinity]c.%用 RegionDistance 和 RegionNearest 计算距离以及最近的点:
ℛ = Cone[{{1, 2, 3}, {4, 5, 6}}, 3];
p = {5, 4, 3};RegionDistance[ℛ, p]//RootReduceRegionNearest[ℛ, p]//RootReduce用 Minimize 可以进行同样的计算:
Minimize[Norm[{x, y, z} - p], {x, y, z}∈ℛ]//RootReduceGraphics3D[{ℛ, {PointSize[Large], {Green, Point[p]}, {Red, Point[{x, y, z} /. %[[2]]]}}}]用 RegionBounds 计算边界盒:
f = x^4 + 3 x^2 y + 2 x^2 y^2 - y^3 + y^4 ≤ 0;
ℛ = ImplicitRegion@@{f, {x, y}}RegionBounds[ℛ]用 Maximize 和 Minimize 来计算同一个边界盒:
{{x1, x2}, {y1, y2}} = {Minimize[#, {x, y}∈ℛ][[1]], Maximize[#, {x, y}∈ℛ][[1]]}& /@ {x, y}Show[{Graphics[{LightBlue, Rectangle[{x1, y1}, {x2, y2}]}], RegionPlot[f, {x, x1 - 1, x2 + 1}, {y, y1 - 1, y2 + 1}]}]可能存在的问题 (1)
Minimize 要求所有输入的函数为实值函数:
Minimize[{x + y, Sqrt[x] - Sqrt[y] == 0}, {x, y}]{Sqrt[x] - Sqrt[y] == 0, Sqrt[x], Sqrt[y]} /. {x -> -1, y -> -1}文本
Wolfram Research (2003),Minimize,Wolfram 语言函数,https://reference.wolfram.com/language/ref/Minimize.html (更新于 2021 年).
CMS
Wolfram 语言. 2003. "Minimize." Wolfram 语言与系统参考资料中心. Wolfram Research. 最新版本 2021. https://reference.wolfram.com/language/ref/Minimize.html.
APA
Wolfram 语言. (2003). Minimize. Wolfram 语言与系统参考资料中心. 追溯自 https://reference.wolfram.com/language/ref/Minimize.html 年